


Опрос
|
реклама
Быстрый переход
21 степень свободы и 1500 датчиков: Xiaomi разработала кисти рук для роботов-заводчан
29.10.2026 [09:49],
Павел Котов
Xiaomi представила результаты исследования, по итогам которого была построена роботизированная кисть руки, обладающая 21 степенью свободы и предназначенная для промышленного производства. Она рассчитана на задачи, в которых робот не просто захватывает предмет, но и с точностью меняет положение пальцев, регулирует силу сжатия и учитывает контакт с поверхностью. 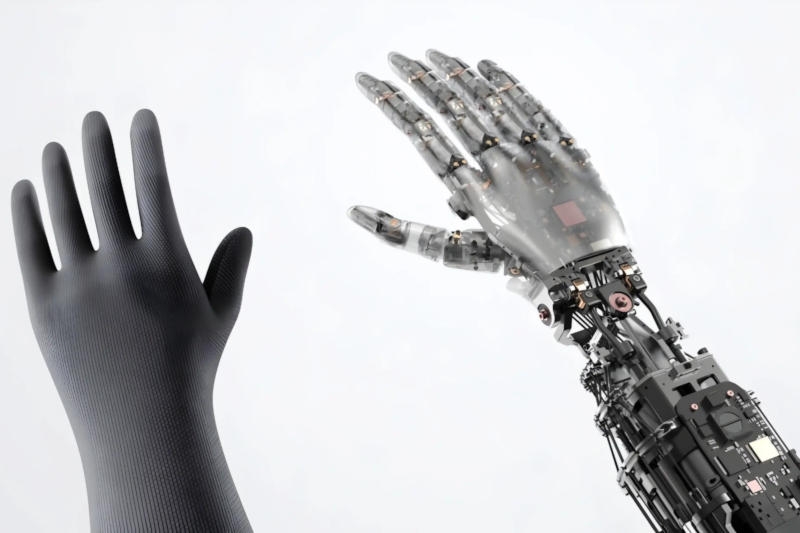
Источник изображений: mi.com В рамках исследования Xiaomi изучила 2579 стандартных рабочих процедур в 16 типичных цехах на автопроизводстве; для сбора данных были отобраны 1827 из них. При работе с различными деталями пальцы должны двигаться согласованно и не прикладывать чрезмерных усилий: для разных предметов могут требоваться разные типы захвата. Построенная в рамках проекта роботизированная кисть обладает 21 степенью свободы — так обозначается число доступных механизму независимых движений. Пальцы и суставы кисти могут принимать большое количество положений и согласованно двигаться, захватывая предметы разных форм и размера. Большое число степеней свободы означает и более сложное управление механизмом — требуется согласовывать работу компонентов, контролировать усилие, обеспечивать отвод тепла и надёжность при длительной работе. Инженеры Xiaomi уделили внимание не только подвижности, но также пригодности кисти для работы на производстве. Роботизированная кисть включает 26 электроприводов — система управляет пальцами и суставами. Для обеспечения точного захвата используется механизм с регулированием натяжения тросов, которые выполняют роль сухожилий. 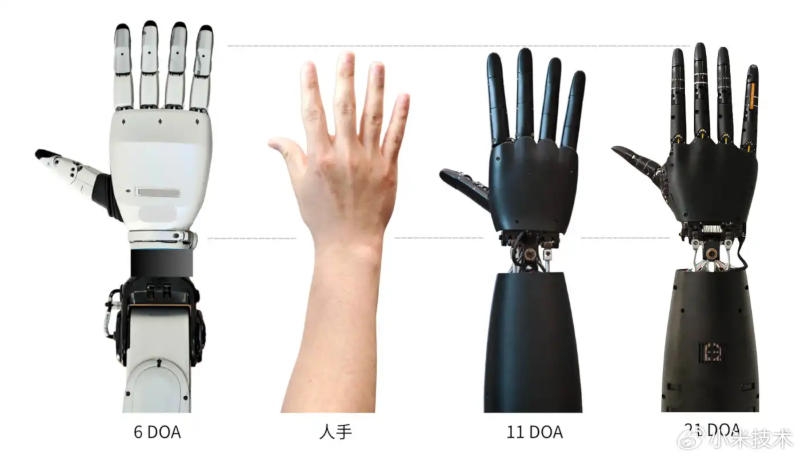 Роботизированная кисть от Xiaomi комплектуется 1500 высокоплотными тактильными элементами на всей поверхности ладони. Они обеспечивают роботу информацию о физическом контакте и распределении давления. Сенсоры дают достаточно полную оценку взаимодействия с предметом — зрения может быть недостаточно, чтобы зафиксировать скольжение или непреднамеренное соприкосновение с другой поверхностью. В сочетании с механизмами управления движения и силой захвата данные с тактильных датчиков помогают системе контролировать действия с учётом физического контакта, а не только установленной последовательности действий. Разработчик оптимизировал системы теплоотвода и тактильной обратной связи с учётом аспектов надёжности и удобства обслуживания — на практике роботизированная рука на производстве должна требовать минимального вмешательства специалистов при обслуживании. Xiaomi ведёт разработку, исходя из требований производства — под них адаптируются схемы движения и средства обратной связи. Далее компания намерена испытать роботизированную кисть на производстве: оценить её стабильность при выполнении конкретных операций, способность функционировать без вмешательства и встраиваться в существующие производственные процессы. Китайский робот освоил вышивку шёлком — для этого ему пришлось научиться разделять нить на 16 волокон
07.10.2026 [11:26],
Павел Котов
Принадлежащая китайскому гиганту в области робототехники AgiBot компания Agilink пригласила мастера сучжоуской вышивки Фу Сянхун (Fu Xianghong) принять участие в обучении роботизированной руки OmniHand 3 Ultra. Искусственная конечность овладела разделением шелковых нитей, научилась вдевать нитку в иголку, натягивать ткань на пяльцы и выполнять стежки, следуя канонам ремесла с более чем 2500-летней историей. 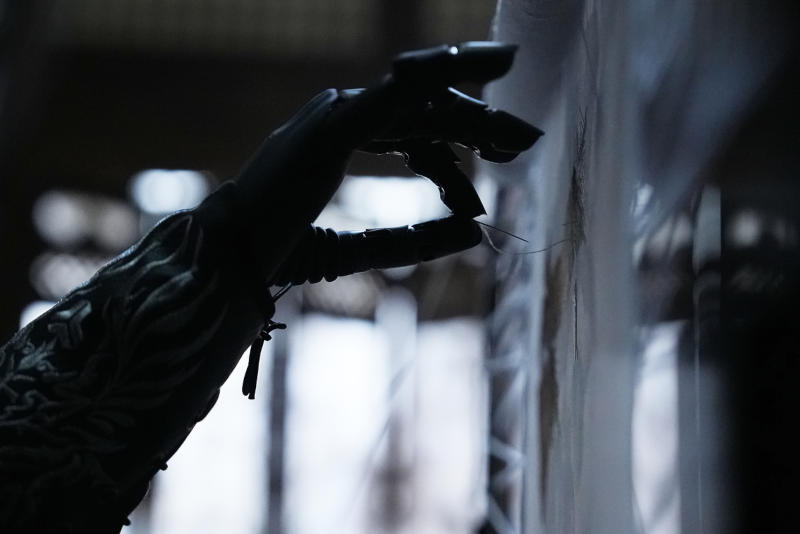
Источник изображения: Agilink Важнейшим этапом традиционной сучжоуской вышивки является разделение шелковой нити на 16 волокон: один палец производит разделение, а остальные поддерживают натяжение. При этом кончики пальцев сохраняют контакт с нитью, позволяя нити аккуратно закручиваться. Процессы вдевания нити и выполнения стежков также требуют точного позиционирования, контроля усилия и координации движений. AgiBot не уточнила, какая именно модель показана на видео, но внешне она идентична OmniHand 3 Ultra-M — эта модель массой 630 г сопоставима с человеческой рукой. Она имеет конструкцию с прямым приводом, то есть между мотором и суставом отсутствуют сухожилия или промежуточные передаточные организмы. Роборука надёжно удерживает предметы массой 3 кг и поднимает грузы до 8 кг; цикл раскрытия и закрытия занимает около 0,3 с, а точность повторения движения составляет около 0,2 мм. Система осязания манипулятора основана на оптических сенсорах, встроенных в каждый кончик пальца — они отслеживают малейшие изменения поверхности контакта, как если бы камера наблюдала за внутренней стороной подушечки пальца. Сенсоры на кончиках пальцев замеряют усилие по трём осям и фиксируют деформации величиной от 0,08 мм, за счёт чего рука отличает скольжение предмета от простого касания. В ладонь также встроен 300-точечный контактный сенсор. Эксперимент с вышивкой демонстрирует серьёзную проблему, сдерживающую развитие человекоподобных роботов: даже обладая зрением и способностью к движению, робот без точного контроля прилагаемого усилия не может выполнять действия, не рискуя что-либо сломать или нанести кому-либо травму. Разработка обладающих такими навыками кистей может стать ключевым фактором внедрения человекоподобных роботов в повседневный быть человека. Boston Dynamics прокачала ловкость рук человекоподобных роботов Atlas, дав им новые четырёхпалые кисти
02.10.2026 [11:34],
Павел Котов
Компания Boston Dynamics рассказала о новой конструкции кистей рук, которую получил человекоподобный робот Atlas. Четырёхпалая кисть осталась достаточно сильной и получила возможность эффективно манипулировать объектами, как это делает человек — по его движениям роботов и обучают. 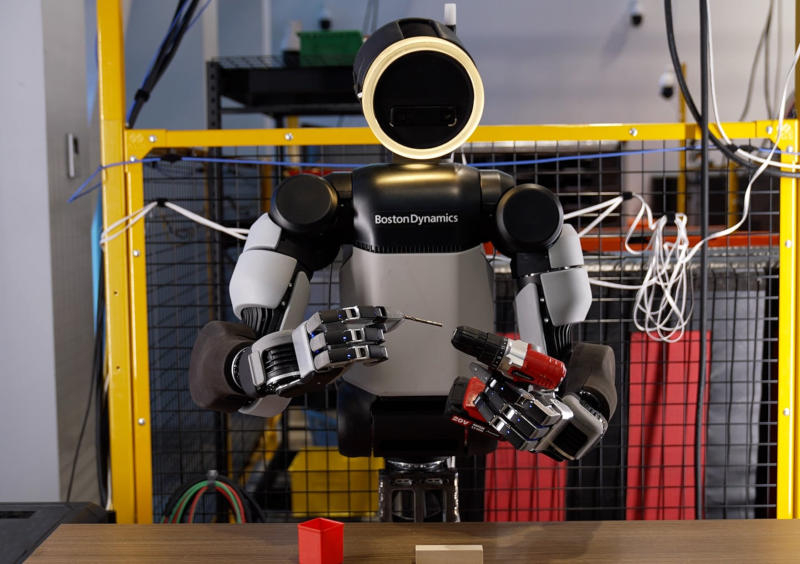
Источник изображений: bostondynamics.com На практике проектирование кисти руки для робота требует сбалансировать требования по ловкости, силе, надёжности, цене, ремонтопригодности и чувствительности — при том, что эти качества могут противоречить друг другу. На практике она должна быть достаточно сильной и прочной, чтобы выдерживать реальные условия эксплуатации в промышленности и логистике; в достаточной мере быть похожей на человеческую функционально; работать с моделированием и симуляциями при обучении; а также быть пригодной для массового производства и недорогого ремонта. Учитывая представленные требования, инженеры Boston Dynamics разработали для человекоподобного Atlas новую кисть руки с 13 степенями свободы. Кисти рук предыдущего поколения у Atlas с 7 степенями свободы были оптимизированы для захвата самых разных предметов; новые позволяют полноценно ими манипулировать. Кисть стала четырёхпалой, сохранив противостоящий большой палец. Приводы в пальцах полностью герметичны — кабели сквозь суставы не проходят. Важно было сохранить надлежащие габариты, потому что Atlas должен работать с предметами и присутствовать в пространствах, предназначенных для людей — новые кисти рук для роботов сопоставимы по размерам с человеческими; при этом они сохранили возможность удерживать и переносить объекты массой до 45 кг. Важна и проприоцепция — внутренняя обратная связь, которая помогает роботу всегда знать, какое положение приняла его рука; в дополнение к ней кисть оснащена сетью тактильных сенсоров давления, которые покрывают пальцы и ладонь, позволяя фиксировать самые лёгкие контакты. 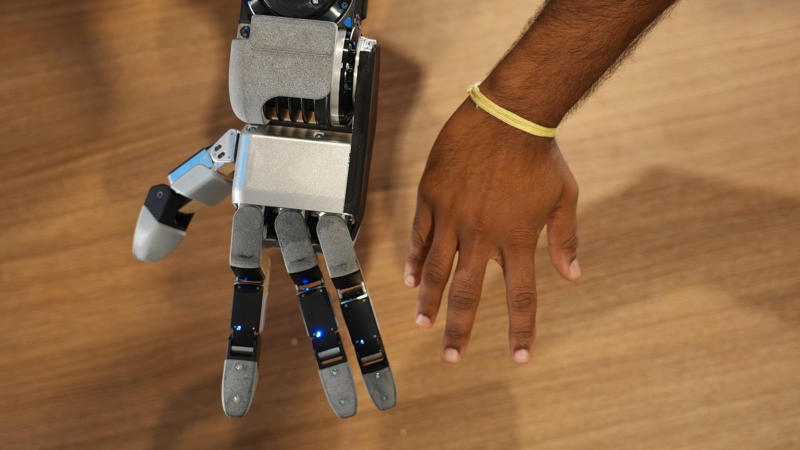 Инженеры Boston Dynamics выбрали четырёхпалую конструкцию роботизированной кисти, установив, что мизинец не даст ей функциональных преимуществ — они даже провели эксперимент, на день скрепив скотчем свои безымянные пальцы с мизинцами. Даже при этой конструкции кисть производит точный захват «щепотью» — большим и любым другим пальцем, захват тремя расположенными в ряд пальцами, а также управляется с инструментами: дрелями, шуруповёртами, шлифовальными машинами и другим оборудованием. Робот обучается движениям по образцу человека: тот может надеть перчатку, выполнить действие, и система его повторит. Но этого недостаточно, потому что работа кисти — это не просто последовательность движений пальцами; машина должна контролировать текущее положение в реальном времени и обрабатывать тактильную обратную связь. Поэтому оптимальным вариантом представляется механизм обучения с подкреплением в симуляции с последующим переносом модели на реального робота. Инженеры уже получили первые успешные результаты при переносе навыков из симуляции в реальный мир, и это направление будет развиваться дальше. Кисть руки должна быть ловкой не для того, чтобы робот красиво копировал движение человека, а чтобы он продолжал эффективно работать в среде, к которой не был подготовлен. Ловкость требуется при работе с инструментами, гибкими кабелями и при манипуляциях с предметами в таре. Создать же универсальную руку не получится, признают в Boston Dynamics, — в различных сценариях оказываются востребованными разные взаимоисключающие свойства. Как в «Семейке Аддамс»: швейцарские инженеры разработали кисть руки, которая сама передвигается и нажимает кнопки
24.09.2026 [15:34],
Алексей Разин
Многие писатели-фантасты в своё время предсказали появление разных изобретений, но сценаристам сериалов это удаётся значительно реже. Тем не менее, группа швейцарских инженеров из Soft Robotics Lab вдохновилась примером «Семейки Аддамс» и разработала роботизированную кисть руки, которая может самостоятельно передвигаться по различным поверхностям и нажимать клавиши своими пальцами. 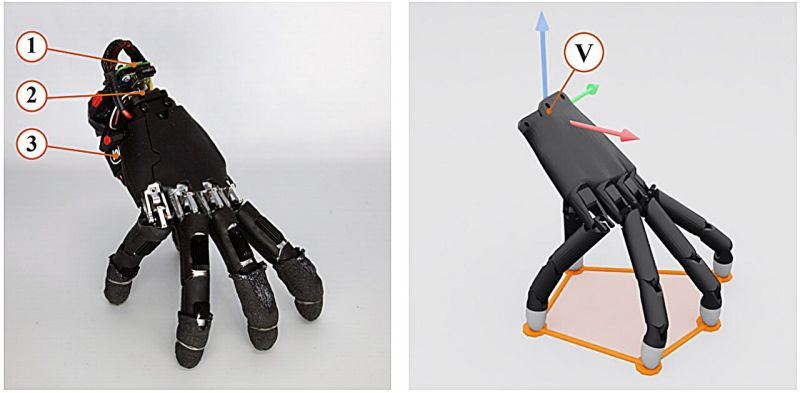
Источник изображения: TechXplore, ArXiv Создатели прототипа утверждают, что это не просто забавная игрушка. Отделяющаяся от полноценного манипулятора кисть руки может использоваться для манипуляций в труднодоступных местах, куда весь робот просто не поместится. С точки зрения кинематики такого манипулятора стабильное передвижение по поверхности с опорой на пальцы разной длины было не самой простой в решении инженерной задачей. Прочие эксперименты уже демонстрировали кисти с пальцами равной длины, которые проще балансируются при перемещении на таких «конечностях», но более точно имитирующие кисть руки человека решения плохо приспособлены для такого способа передвижения из-за проблем с сохранением баланса. Специалисты Федерального института технологий в Цюрихе взяли за основу уже готовый манипулятор стороннего производителя, который открепили от остальной части роботизированной руки. Батарею, датчики и компактный компьютер швейцарские инженеры разместили ближе к запястью, а передвигаться её с опорой на пять пальцев научили, используя компьютерную модель и принцип обучения в среде ИИ с подкреплением. Когда программное обеспечение перенесли на сам прототип «автономной руки», то он довольно успешно смог передвигаться по поверхностям 14 типов, включая уличные. Гравий, металлическая решётка, газон с травой и ковёр — все эти типы поверхностей оказались по силам данной руке. В 25 экспериментах она должна была начать своё перемещение из положения лёжа на одной из двух сторон, и в 21 случае она справилась с этой задачей. Задание с манипуляциями тоже было не из простых. Руке предстояло держать баланс, опираясь на четыре пальца, и нажимать пятым одну из четырёх клавиш курсора со стрелками. Нужную клавишу руке удалось нажать в 29 из 32 случаев. В другой серии из 15 экспериментов руке нужно было подобраться к лежащему на столе блоку и переместить его по поверхности на расстояние в пределах 2 см от требуемой точки. Авторы исследования убеждены, что подобные разработки позволяют лучше приспособить человекоподобных роботов к сосуществованию в общей среде с человеком. Применяемая в обычном режиме рука робота в отдельных случаях сможет осуществлять манипуляции автономно в стеснённых пространствах без необходимости привлечения специализированных манипуляторов. Google начала тестировать новую reCAPTCHA — пользователей просят показать руки в камеру, и не обязательно свои
02.07.2026 [18:18],
Павел Котов
Google приступила к тестированию нового формата защиты reCAPTCHA, который требует, чтобы пользователь помахал на веб-камеру рукой или поднял открытую ладонь, сопоставив 21 координату, чтобы доказать, что он человек. Способ обходить эту нестандартную защиту нашёлся быстро. 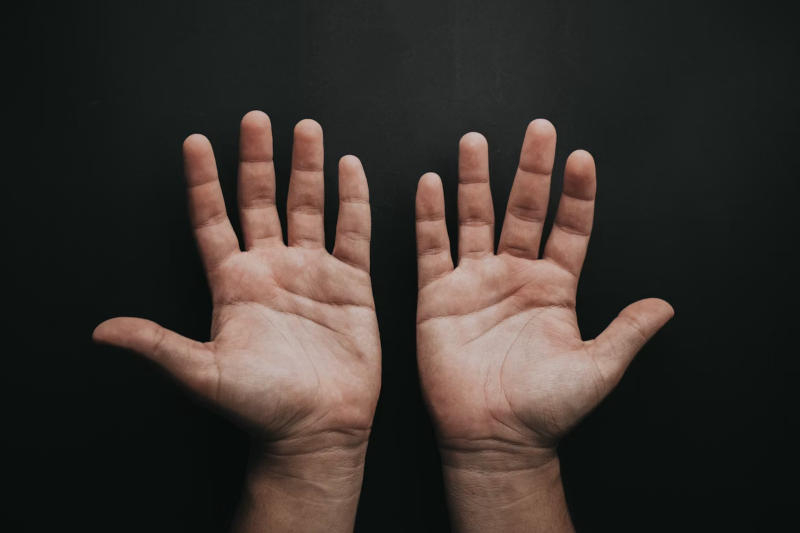
Источник изображения: Luis Quintero / unsplash.com В течение нескольких дней пользователи научились обходить новый формат защиты reCAPTCHA, загружая стоковые фотографии руки через виртуальную веб-камеру OBS — этот способ позволяет не показывать рук, не запускать видео и не пользоваться искусственным интеллектом. Новый формат проверки запустила платформа Google Cloud Fraud Defense. Он призван защищать ресурсы от автоматической регистрации учётных записей и подбора учётных данных. Когда проверка срабатывает, браузер запрашивает доступ к веб-камере и предлагает пользователю показать простой жест. Модель машинного обучения Google записывает короткое видео и извлекает данные о точках опоры руки — всего 21 точка на пальцах и суставах; проверка реализована через фреймворк MediaPipe. По завершении проверки видеозапись удаляется, заверяет Google, звук не записывается, видео не сопоставляется с личностью пользователя и не передаётся третьим лицам. При этом делается оговорка, что любые собранные данные используются и хранятся в соответствии с «Политикой конфиденциальности Google», и нет ясности, какие именно данные всё-таки собираются. Пользователи, которые не могут показать жесты, выполняют традиционные задания reCAPTCHA — новый формат служит не заменой, а дополнением к ним. С появлением новинки люди быстро приспособили к прохождению задания виртуальную веб-камеру OBS и стандартное изображение человека, машущего рукой. Эффективность нового способа как средства защиты оказалась сомнительной. В 2024 году исследователи сообщили о 100-процентном прохождении проверки reCAPTCHAv2 с помощью ИИ, а в прошлом году ИИ-агент OpenAI прошёл проверку Cloudflare. Требование показывать руки представляется сомнительным — безотносительно к обещаниям Google не собирать данные это биометрическая информация. Ранее Cloudflare, Google, Mozilla и Microsoft предложили технологию Private Access Control Tokens (PACT), призванную заменить проверки CAPTCHA — решение было принято после того, как выяснилось, что 58 % всех HTTP-запросов в мире поступают от ботов, а этого порога до 2027 года не ожидали. Представлен рукастый робот-пылесос Dreame Cyber10 Ultra для очистки труднодоступных мест
04.09.2025 [15:00],
Павел Котов
Dreame представила Cyber10 Ultra — свой первый робот-пылесос с механической рукой-манипулятором CyberDex. Она поддерживает навесное оборудование, благодаря чему может использоваться не только для перемещения предметов, но также для очистки труднодоступных мест. 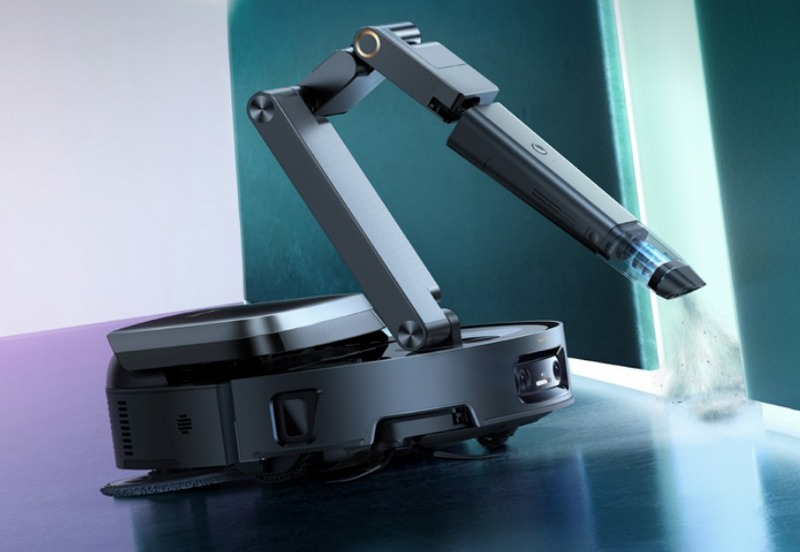
Источник изображения: Dreame Роботизированная рука-манипулятор на роботе-пылесосе Dreame Cyber10 Ultra предназначается для очистки узких щелей и перемещения предметов, используя алгоритмы искусственного интеллекта. Она оборудована четырьмя суставами и располагает пятью степенями свободы — рука выдвигается на 33 см и поднимает предметы массой до 500 г. При необходимости манипулятор собирает разбросанные вещи и переносит их в установленную зону. Для очистки труднодоступных мест, таких как щели в шкафах и пространства между ножками мебели, на роботизированную конечность устанавливаются насадки — щётки и всасывающие форсунки. Ещё робота Dreame Cyber10 Ultra можно использовать в качестве камеры видеонаблюдения. Он поддерживает видеотрансляцию с обзором 360°, позволяя, например, наблюдать за домашними животными. При помощи системы Pet Care 4.0 машина определяет территорию питомцев, обходит животных и человека, а обнаружив рассыпанный наполнитель, усиливает всасывание. 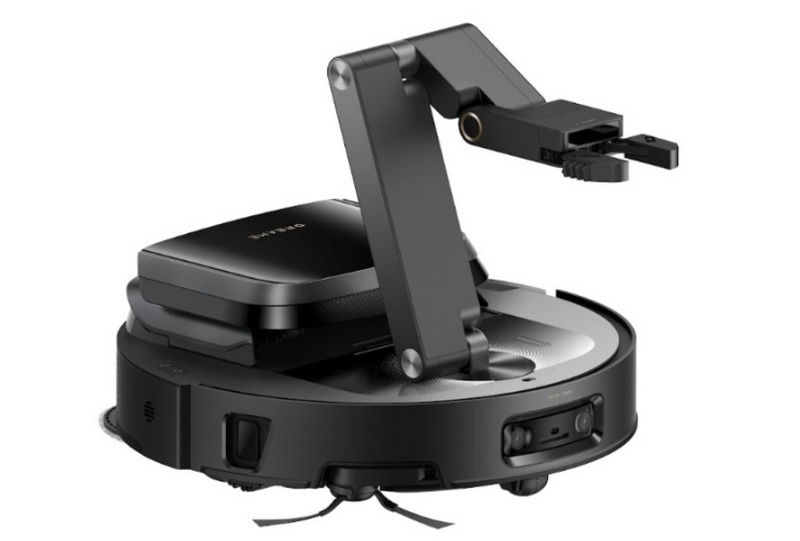 Поддерживается стандартный протокол умного дома Matter. За быстрое составление карт помещения и точной навигации отвечает система TriSight на основе AstroVision — она обнаруживает более 240 препятствий, в том числе кабели и мебель; присутствует также система OmniArm, способная обнаруживать препятствия в диапазоне 360° при помощи инфракрасных и RGB-камер. Есть система бокового обхода препятствий FlexiAdapt, которая при помощи лазерных ToF-сенсоров выявляет их с расстояния до 6 метров, обеспечивая роботу-пылесосу плавную траекторию движения. А система ProLeap позволяет преодолевать препятствия высотой до 6 см. На борту Dreame Cyber10 Ultra имеется двухкамерный отсек для чистящих средств, предназначенных для мытья полов и удаления запахов от домашних животных. Есть функция самоочистки швабры при температуре 100 °C, панель для сушки AceClean и многофункциональная док-станция большая док-станция PowerDock, с которой осуществляется слив воды и некоторые функции самообслуживания. Качество уборки обеспечивают также термонасадка для швабры и разнонаправленная скребковая насадка, работающая на скорости 165 об/мин. Продажи Dreame Cyber10 Ultra стартуют в начале 2026 года, цены пока не уточняются. |
© 1997—2026 3DNews
При цитировании документа ссылка на сайт с указанием автора обязательна. Полное заимствование документа является
нарушением
российского и международного законодательства и возможно только с согласия редакции 3DNews.



 MWC 2018
 2018
 Computex

 IFA 2018









