



 MWC 2018
 2018
 Computex

 IFA 2018



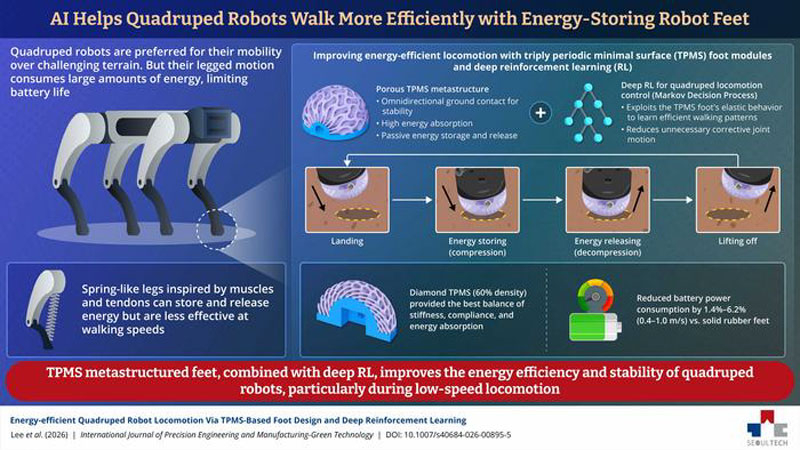
Инженеры Сеульского национального университета науки и технологий (Seoul National University of Science & Technology) разработали для четвероногих роботов пористые стопы, способные запасать энергию удара о землю и возвращать её при следующем шаге. Обычные пружины и амортизаторы не годились — они эффективны только при быстром шаге. Для неспешно движущегося робопса-инспектора потребовались иные механизмы рекуперации энергии.









Источник изображения: Seoul National University of Science & Technology
Предложенные учёными стопы для четвероногих роботов имеют форму полусферы и напечатаны из упругого полимера в виде так называемой трижды периодической минимальной поверхности (TPMS). Это непрерывная трёхмерная решётка из повторяющихся пор и перегородок, которая сочетает малую массу, управляемую жёсткость, а также способность поглощать и высвобождать накопленную механическую энергию.
Исследователи испытали три структуры — простую, гироидную и ромбовидную. Наилучшие характеристики показала ромбовидная решётка с относительной плотностью 60 %: она достаточно сильно деформировалась, запасала много энергии и теряла сравнительно мало энергии из-за внутреннего трения материала.
Одних упругих оконечностей лап оказалось недостаточно: при неправильной походке запасённая энергия рассеивается или вызывает раскачивание корпуса робота, заставляя электродвигатели дополнительно корректировать его положение. Поэтому инженеры обучили контроллер методом глубокого обучения с подкреплением. В модель включили деформацию и обратное распрямление TPMS-структуры, а функция вознаграждения поощряла такие движения, при которых работа приводов согласовывалась с накоплением и высвобождением упругой энергии в момент контакта с поверхностью.
Систему проверили на четвероногом роботе RBQ-10, сравнив новые стопы с обычными сплошными полусферическими опорами. Робот сохранил устойчивость во всём исследованном диапазоне скоростей, одновременно уменьшив среднюю мощность, потребляемую от аккумулятора. В количественном выражении это выразилось в снижении энергопотребления на 1,4–6,2 % при скорости движения от 0,4 до 1 м/с. Разработка предназначена для роботов, используемых при инспекциях, перевозке грузов и поисково-спасательных операциях, для которых увеличение времени автономной работы критически важно.
Источник:


