



 MWC 2018
 2018
 Computex

 IFA 2018



Устройство, получившее название Jellyfish Magnetic Soft Robot (J-MSR), использует метод движения реальных медуз путём скоординированного сокращения и расслабления оболочки. Вместо бортового источника питания применено управление извне с помощью магнитных полей, что позволяет роботу оставаться лёгким и гибким. J-MSR может двигаться в жидкой среде с рекордной скоростью, выполняя сложные биомедицинские задачи.



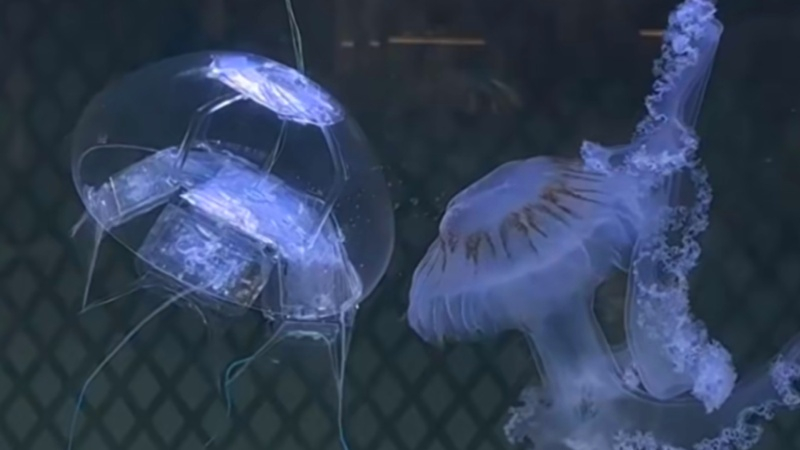
Иллюстративное изображение / Источник изображения: interestingengineering.com
Разработчики смоделировали систему с помощью полностью связанной магнитно-жидкостно-твердотельной симуляции. Это позволило точно настроить множество параметров, включая плотность магнитного потока и фазы движения. Цель заключалась в уменьшении сопротивления и увеличении тяги. Использовалась асимметричная модель, подобная движению естественных медуз, где фаза сокращения происходит быстрее, чем фаза восстановления. Этот дисбаланс помогает отталкивать больше жидкости назад, сохраняя при этом стабильность во время фаз скольжения, что повышает общую эффективность.
«Живые медузы плавают, создавая как пространственную, так и временную асимметрию — их фаза сокращения происходит быстрее и охватывает большую площадь, чем фаза восстановления», — объяснил ведущий исследователь профессор Цюаньлян Цао (Quanliang Cao). — Мы имитировали эту стратегию, используя асимметричную трапециевидную форму магнитного поля, но вышли за рамки простой эмуляции. Мы систематически оптимизировали шесть параметров формы волны, включая положительную и отрицательную плотность магнитного потока и длительность фаз предварительной нагрузки, сокращения, скольжения и восстановления».
Источник изображения: magnific.com
Благодаря оптимизированным формам волн робот достиг скорости плавания 14,85 длины тела в секунду, несмотря на отрицательную плавучесть. Это заметное достижение по сравнению с более ранними подобными роботами, максимальная скорость которых не превышала 10 длин тела в секунду. Исследователи говорят, что такое улучшение достигается за счёт сочетания быстрого сокращения и тщательно настроенной фазы скольжения, которая снижает сопротивление.
В ходе испытаний на модели желудка свиньи J-MSR продемонстрировал способность переключаться между несколькими режимами движения для преодоления препятствий. Регулируя внутренние схемы намагничивания и используя трёхкоординатную систему катушек Гельмгольца, робот может двигаться под углами от 0° до 122°, перекатываться, подниматься по склонам и перемещаться по узким или изогнутым траекториям.
Исследователи продемонстрировали беспроводное питание и функциональную активацию с использованием двухчастотных магнитных полей. Низкочастотные поля управляли движением, а высокочастотные обеспечивали работу бортовых функций, таких как нагрев или генерация сигналов.
Робот имеет центральную полость диаметром 10 мм для размещения полезной нагрузки, такой как датчики или медицинские инструменты. В ходе демонстраций он переносил светодиоды, беспроводные катушки и микроиглы без потери эффективности движения. Система с переменной плотностью обеспечила роботу способность временно надуваться и изменять плавучесть за счёт испарения низкокипящей жидкости. Это позволило ему захватывать объекты, а затем подниматься вместе с ними.
В биомедицинских тестах микроигла, прикреплённая к роботу, обеспечила точность наведения 4,4 ± 1,85 мм в модели желудка. Система также работала с капсульным эндоскопом, наклоняясь до 21,8° для получения нескольких углов обзора внутри желудочной среды. Дальнейшая разработка будет сосредоточена на полностью трёхмерном управлении, оптимизации на основе машинного обучения и автономной навигации с обратной связью для медицинского применения.
Исследование показало, как мягкая робототехника может объединить гидродинамику, магнитное управление и биомедицинские функции в единую платформу без бортового источника питания. «Мы считаем, что эта платформа откроет новые возможности для малоинвазивной диагностики и лечения, от осмотра желудка до адресной доставки лекарств, и все это без бортового питания или привязки», — заключил профессор Цао.
Статья «Сверхбыстрые и универсальные магнитные мягкие роботы, вдохновлённые медузами, для биомедицинских применений» была опубликована в журнале Cyborg and Bionic Systems.
Источник:


