


Опрос
|
реклама
Быстрый переход
В Китае 110 роботов синхронно сплясали, установив рекорд Гиннесса
26.10.2026 [12:55],
Владимир Мироненко
В Китае 24 октября прошло шоу с участием 110 человекоподобных роботов, которые исполнили танец с синхронными движениями и перестроениями. В результате был установлен мировой рекорд Гиннесса по количеству таких машин, одновременно участвующих в танце. 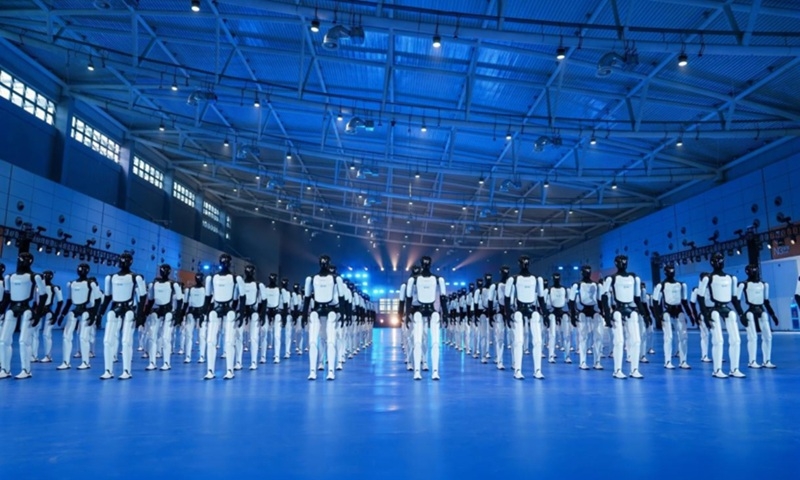
Источник изображения: AgiBot В ходе выступления 110 роботов Expedition A3 компании AgiBot синхронно выполняли различные движения: перемещались по площадке, совершали прыжки и кувырки, меняли построения. Это свидетельствует о значительном прогрессе в возможностях пространственного перемещения человекоподобных роботов, пишет Global Times. Согласованность движений обеспечили фирменная платформа кластерного управления LinkBots и технология сверхширокополосного позиционирования, гарантирующая точность определения местоположения до сантиметра. Как сообщила компания, этот эксперимент позволил проверить способность системы координировать действия большого числа роботов, сохраняя при этом высокую точность определения их местоположения. Следующий шаг — превращение этих возможностей в надёжные прикладные решения. Ряд компаний уже изучает перспективы масштабного внедрения таких роботов в промышленности и сфере услуг. Как отметили в Пекинской академии общественных наук, масштабная координация станет одним из ключевых направлений развития человекоподобных роботов. Возможность обмена операционными навыками и опытом, накопленным в реальных условиях эксплуатации, позволит снизить эксплуатационные расходы в расчёте на одну единицу техники. В июне Китай запустил инициативу по практическому обучению роботов с целью содействия их внедрению и ускорения начала массового использования. Инициатива направлена на разработку более 100 высокоэффективных сценариев применения, чтобы к концу 2026 года создать потенциал для развёртывания десятков тысяч роботов. По данным Министерства промышленности и информатизации КНР, в первом полугодии 2026 года китайские компании разработали более 400 моделей человекоподобных роботов и произвели свыше 40 тыс. единиц техники. Как ожидается, годовой объём производства роботов в стране превысит 100 тыс. единиц, а для практического тестирования и внедрения определено более 300 приоритетных сценариев. Повышение эксплуатационной надёжности и обеспечение стабильной работы остаются ключевыми направлениями дальнейшего развития робототехники, подчеркнули в Пекинской академии общественных наук. Toyota бросит роботов на борьбу с китайскими автопроизводителями — но первыми пострадают рабочие
26.10.2026 [11:43],
Алексей Разин
Toyota Motor собирается больше внимания уделять выпуску роботов, но главным образом для повышения собственной конкурентоспособности в сфере сборки автомобилей. Масштабный бизнес и богатый опыт позволят ей обучить роботов многим производственным операциям и выстоять в конкуренции с китайскими автопроизводителями. 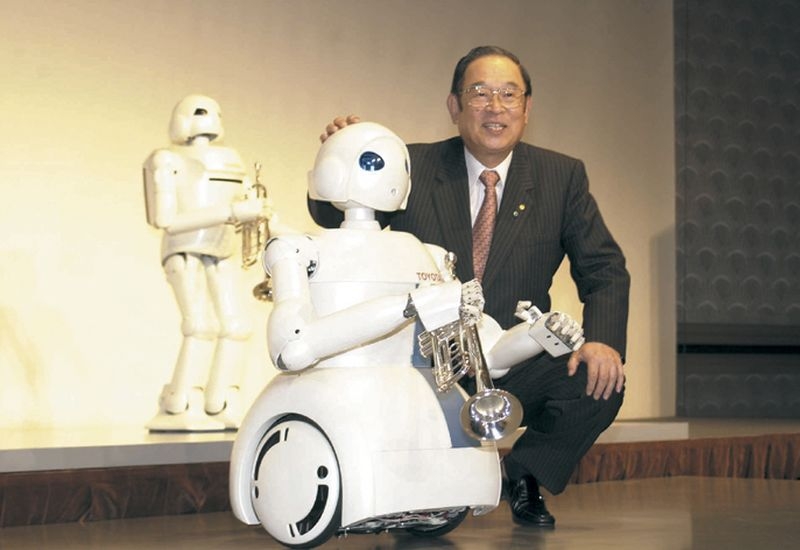
Источник изображений: Toyota Motor Оставаясь крупнейшим автопроизводителем мира, японская Toyota Motor не может игнорировать тенденции современного рынка, которые подразумевают попытки многих конкурентов наладить выпуск роботов различного назначения: от человекоподобных до беспилотных машин. Усилия Toyota в сфере робототехники будут направлены на защиту от конкуренции со стороны китайских компаний и диверсификацию бизнеса за пределы автопрома. Ежегодно Toyota готова вкладывать по $6,4 млрд в реализацию плана, который, помимо прочего, подразумевает внедрение 400 000 роботов с целью автоматизации предприятий, а также формирование отдельной робототехнической команды, которую будет курировать директор компании по производству. Ещё в апреле этого года Toyota продемонстрировала возможности робота CUE7, который в целом подражает своей кинематикой человеку, но имеет колёса на нижних конечностях, а основное его назначение заключается в забрасывании мячей в баскетбольную корзину и других манипуляциях спортивного характера. В июле этого года дочерняя компания Walden Robotics вышла из тени, завершив привлечение $300 млн при оценке капитализации на уровне $1,1 млрд. Её роботы общего назначения уже начали применяться на автосборочных фабриках Toyota в Северной Америке. Некоторые эксперты ожидают, что компания использует накопленный за последние пару десятилетий опыт в разработке роботов для перехода к их массовому производству. Toyota имеет возможность разрабатывать собственные большие поведенческие модели, обрабатывая колоссальный объём данных, получаемых на своих производственных объектах по всему миру. Этот масштаб поможет ей создавать конкурентоспособных роботов. По оценкам аналитиков Goldman Sachs, японский автогигант сможет занять от 3 до 8 % мирового рынка человекоподобных роботов к 2035 году, что будет соответствовать от 190 000 до 540 000 ежегодно выпускаемых экземпляров. Опять же, некоторые инвесторы осторожно оценивают перспективы этого бизнес-направления, напоминая, что на ряде других Toyota не смогла преуспеть, невзирая на долгие годы соответствующих усилий. Водородный транспорт, собственное программное обеспечение и твердотельные батареи — вот те сферы деятельности компании, которые пока не оправдали вложенных в них средств. Не только Toyota с начала этого века продвигала тему человекоподобных роботов на японском рынке. Honda со своими Asimo и SoftBank с роботами Pepper смогли привлечь внимание публики, пока оно не переключилось на демонстрацию возможностей китайских конкурентов, которые в большинстве случаев пока сводятся к исполнению акробатических трюков и приёмов единоборств. При этом в формировании своей стратегии в сфере робототехники Toyota отстаёт от многих других автопроизводителей, которые уже активно внедряют роботов для снижения себестоимости производства транспортных средств, а также в качестве нового источника выручки. 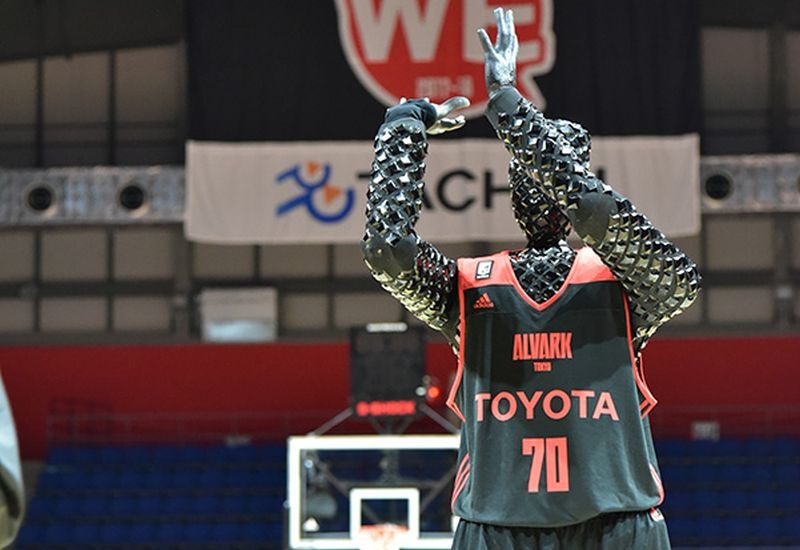 Глава Tesla Илон Маск (Elon Musk) активно продвигает идею, что опыт компании в разработке автопилота на транспорте пригодится при создании человекоподобных роботов Optimus, поскольку у профильного программного обеспечения имеется много общего. В перспективе Маск готов нарастить объёмы выпуска роботов до 1 млн штук в год и превратить их в важнейшую категорию продукции для Tesla, но пока их массовое производство так и не началось. Южнокорейская Hyundai Motor ещё в 2020 году купила американский стартап Boston Dynamics, а до конца десятилетия она намеревается вложить $86 млрд в экономику Южной Кореи, крупные суммы из этого объёма будут направлены на развитие ИИ и робототехники. Производство человекоподобных роботов Atlas на предприятии в Джорджии будет запущено в 2028 году, а ежегодные объёмы выпуска достигнут 30 000 штук. Toyota собирается начать новый этап внедрения роботов на своём автосборочном производстве после ввода в эксплуатацию предприятия в Нагое в начале 2030-х годов. Это будет первая новая автосборочная площадка Toyota на территории Японии с 2012 года. Один из бывших руководителей компании заявил Financial Times, что роботы могли бы позволить ей конкурировать с китайским производством. Сейчас именно производственная система является ключевым фактором, позволяющим рассчитывать на успех в соперничестве с Китаем, по мнению бывшего представителя компании. До некоторых пор Toyota опасалась делать громкие заявления о перспективах внедрения роботов, поскольку это могло бы взволновать рабочих, опасающихся за свои места, но на фоне дефицита рабочих рук во многих странах с развитой экономикой подобные соображения начали ослабевать. От 250 000 до 400 000 роботов, которых Toyota желает внедрить, предназначены для структурных подразделений концерна и поставщиков. По прогнозам аналитиков Bernstein, «визитной карточкой» Toyota может стать интеграция роботов, ИИ и производственных процессов в сверхэффективную операционную систему, а не разработка сверхсложных роботов как таковых. Калифорнийский Toyota Research Institute создал фундаментальную модель, которая переводит решения высокого уровня в точные физические действия, осуществляемые в масштабе реального времени. Она уже используется в человекоподобных роботах Atlas стартапа Boston Dynamics. Она же будет использоваться и 50-килограммовым человекоподобным роботом Eley, который был разработан Toyota для собственных нужд. С помощью этой модели он сможет обучаться манипуляциям, особенно мелким, наблюдая за действиями рабочих на предприятиях. При этом знакомые с планами Toyota источники убеждены, что первичная цель компании заключается в адаптации роботов для целей автоматизации своего сборочного производства. Председатель совета директоров корпорации Акио Тоёда (Akio Toyoda), являющийся внуком её основателя, намерен сохранить за Toyota Motor статус автопроизводителя, а потому резких манёвров в сторону массового выпуска роботов от компании ожидать не стоит. Выпуская по 10 млн машин в год, она лишь сможет заткнуть потребность в рабочих руках при помощи нескольких сотен тысяч роботов, производимых ежегодно. Дженсен Хуанг стал предводителем робоутят — и теперь все хотят быть как Хуанг
24.10.2026 [14:38],
Павел Котов
На этой неделе стало вирусным видео, на котором генеральный директор Nvidia Дженсен Хуанг (Jensen Huang) играет со стайкой роботов Microduck во время своего выступления на конференции GTC в Берлине. На следующий же день продажи устройств резко подскочили. 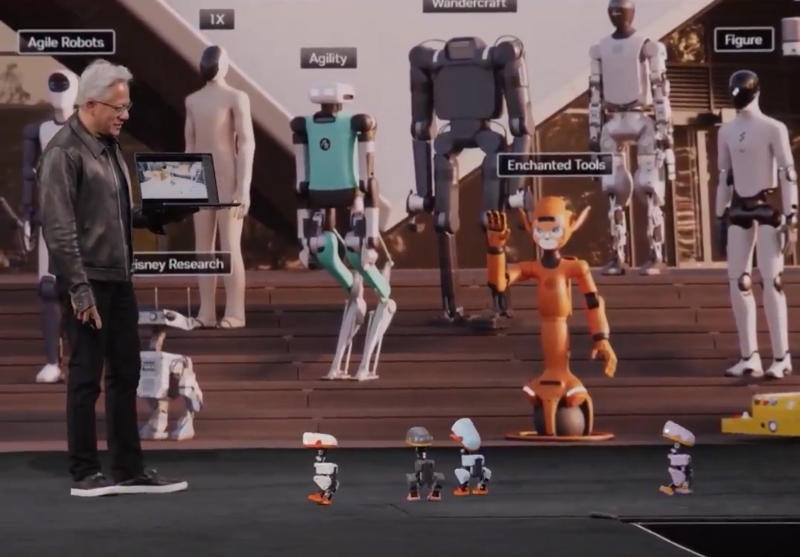
Источник изображения: x.com/NVIDIARTXSpark Робоутки топали маленькими ножками, издавали забавные звуки, падали замертво, когда их просили «вздремнуть», и по голосовой команде совершали кувырки. Видео оказалось настолько милым, что на следующий день количество предварительных заказов на Microduck превысило 20 000, сообщил гендиректор Hugging Face Клеман Деланг (Clément Delangue). Как ожидается, робоутки будут доставляться к католическому Рождеству, то есть у них есть все шансы стать самой популярной игрушкой в праздничный сезон. Деланг допускает, что они могут стать самыми продаваемыми роботами года, и, возможно, даже не для детей. В рекламных роликах играют с ними и взрослые.
Microduck — двуногий робот под управлением ПО с открытым исходным кодом, выпускаемый Pollen Robotics. Эту компанию в 2025 году приобрела Hugging Face, а значит, теперь она входит в Nvidia. Nvidia объявила о поглощении Hugging Face в сентябре. До этого Hugging Face выпустила роботов HopeJR и Reachy Mini. Microduck обучали с использованием технологического стека Nvidia: «из коробки» роботы умеют выполнять несколько трюков, в том числе ходить, сидеть, стоять и т. д. — всему этому их обучили в симуляции. Владельцы могут обучать роботов новым трюкам и делиться этими навыками с сообществом, подчеркнули в Pollen Robotics. В пять раз быстрее: основатель Unitree ждёт прорыва в человекоподобных роботах уже через два года
23.10.2026 [14:38],
Алексей Разин
Уже через пару лет человекоподобные роботы смогут успешно выполнять до 80 % команд на производстве и в быту, которые человек будет отдавать им в устной форме. Так считает основатель китайской компании Unitree Robotics. Ещё летом он полагал, что на это потребуется до десяти лет. 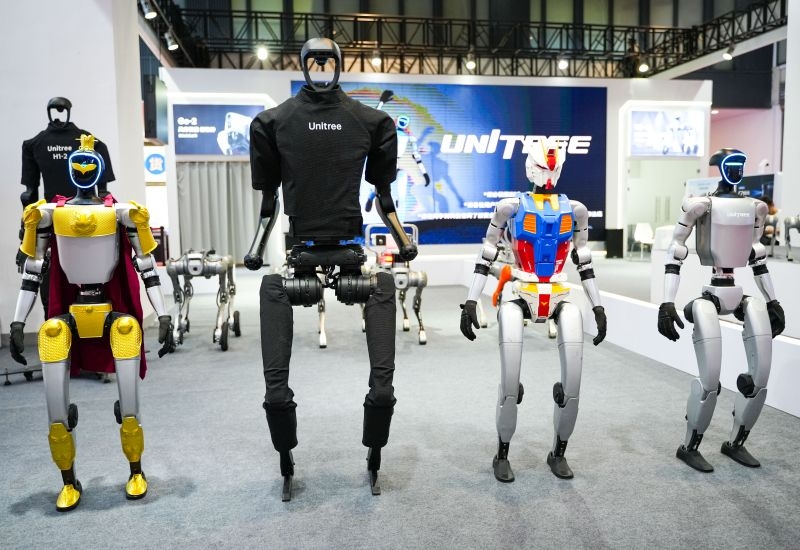
Источник изображения: Unitree Robotics Китайские производители человекоподобных роботов строят амбициозные планы по завоеванию мирового рынка, но пока в качестве основных площадок для демонстрации возможностей своей продукции они используют концертные выступления и видеоролики в интернете, в которых роботы исполняют головокружительные трюки. Основатель Unitree Robotics Ван Синсин (Wang Xingxing), как отмечает Bloomberg, в свои 36 лет не боится давать смелые прогнозы по темпам прогресса человекоподобных роботов с точки зрения совершенствования их навыков. Ещё недавно он считал, что такие роботы станут массовыми в течение десяти лет, а теперь Ван Синсин рассчитывает на существенный прогресс уже по итогам 2028 года. К тому времени, по его словам, подобные машины смогут успешно выполнять 80 % команд на производстве и в быту, получаемых в устной форме от человека. По сути, достижение такого уровня развития станет переломным моментом в истории робототехники. Ещё в августе Ван Синсин считал, что для массового внедрения человекоподобных роботов на заводах и в быту потребуется до десяти лет, но недавние успехи передовых ИИ-моделей заставляют его поверить, что это произойдёт заметно раньше. Например, модель GPT-6 компании OpenAI демонстрирует впечатляющие возможности в управлении роботами в реальном физическом мире без длительного предварительного обучения для выполнения конкретных заданий. «Если вы сейчас приведёте человекоподобного робота домой и попросите его прибраться в комнате, честно говоря, я не думаю, что он справится с этим заданием. Я скептически относился к разработчикам ИИ-моделей в прошлом году. Но в этом году я вижу, что большинство передовых разработчиков уже позволяют своим моделям самосовершенствоваться. Если вы обеспечите передовую модель данными и временем, она без сомнения превзойдёт людей во многих областях», — заявил Ван Синсин на промышленной конференции в Ханчжоу. Вышедшая на биржу в августе Unitree Robotics буквально за считанные дни подорожала в пять-семь раз, но теперь её котировки находятся почти на половину ниже пиковых значений (но всё равно выше стартовой цены). В этом году институциональные инвесторы на китайском фондовом рынке вложили в капитал подобных стартапов более $15 млрд. Если сейчас Unitree способна выпускать десятки тысяч роботов ежегодно, то для удовлетворения будущего спроса она собирается расширить производственные мощности, чтобы выпускать десятки миллионов роботов в год. Тем самым компания будет готова к прорыву в области человекоподобных роботов, как пояснил Ван Синсин. Unitree использует ИИ для поиска научных статей, написания кода и обучения человекоподобных роботов в симуляции, прежде чем тестировать их в реальных условиях. После этого компания собирает обратную связь для донастройки модели. Под управлением GPT-6 человекоподобные роботы компании уже научились писать картины, менять цвета и ополаскивать кисти. Кроме того, они освоили настольную игру го, научившись точно укладывать крохотные фишки на поле с мелкими ячейками. Работая как с собственными ИИ-моделями, так и с продуктами сторонних разработчиков из КНР и других стран, Unitree надеется быстрее приблизить «физический ИИ» к переломному моменту, как пояснил основатель компании. Илон Маск сравнил обучение робота Tesla Optimus с воспитанием ребёнка
22.10.2026 [16:51],
Павел Котов
Илон Маск (Elon Musk) сравнил процесс обучения робота Tesla Optimus с воспитанием маленького ребёнка. Такое заявление бизнесмен сделал в ходе телефонной конференции, посвящённой квартальным финансовым результатам компании. 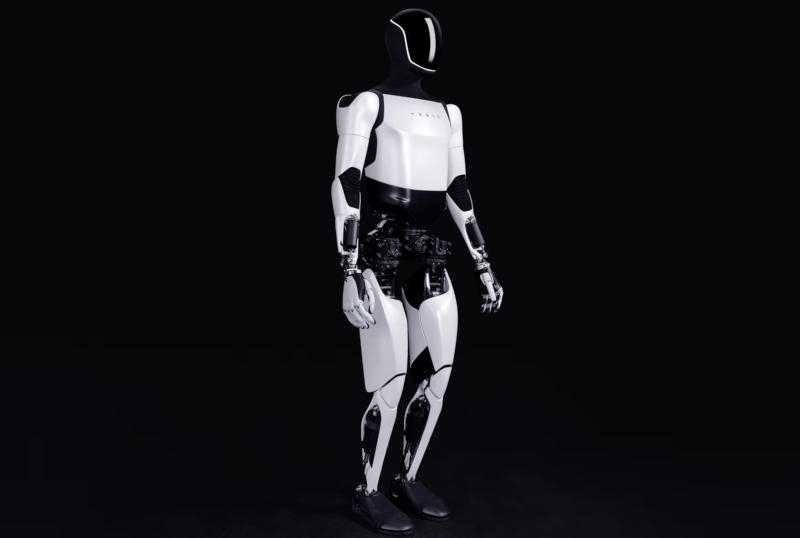
Источник изображения: tesla.com Системы автономного вождения Tesla могут обучаться на данных, которые собирает огромный парк автомобилей компании, пояснил Маск, тогда как робот Optimus должен учиться, наблюдая за тем, как люди выполняют те или иные задачи, а затем повторяя эти действия самостоятельно. Примерно так учатся и сами люди. «Так ведёт себя и маленький ребёнок: поначалу он неуверенно держится на ногах, многого ещё не умеет, но со временем учится, например, ухаживать за собой — и это важный этап развития. Дети учатся читать и делать множество других вещей, и они учатся делать это в процессе игры. Нам нужно, чтобы Optimus тоже начал играть в больших масштабах и по-настоящему овладел выполнением задач в реальном мире», — рассказал Маск инвесторам. Компания формирует «Академию Optimus», где прототипы роботов смогут отрабатывать широкий круг задачи и генерировать данные для обучения будущих версий робота. «Чтобы Optimus получил необходимые нам обучающие данные, потребуется построить их множество. Думаю, порядка 10 или 20 тысяч роботов, а затем дать им возможность обучаться в самостоятельной игре», — отметил бизнесмен. Производство роботов уже стартовало на заводе во Фримонте, к поставкам роботов клиентам компания рассчитывает приступить к концу следующего года. Процесс производства может быть «несколько непростым», предупредил он, а разработка ещё далека от завершения. Среди главных трудностей он создание надёжных, но при этом гибких и чувствительных роботизированных рук, а также разработку искусственного интеллекта, способного справляться с задачами в непредсказуемой среде. В отличие от больших языковых моделей, которые обучаются на огромных массивах текстовых данных и используются в чат-ботах, в области робототехники наблюдается нехватка данных из реального мира, необходимых для обучения человекоподобных роботов взаимодействию с физической средой. Техасская Apptronik создала своего рода «фабрики данных» — здесь роботы загружают конвейерные ленты и сортируют предметы, генерируя таким образом обучающие данные и решая проблему их дефицита. Робот-мойщик окон Xbot A11 представлен в шести цветах — от спокойных до неоново-ярких
19.10.2026 [09:57],
Андрей Созинов
Компания Xbot представила новую коллекцию роботов-мойщиков окон Xbot A11 и на этот раз ставка сделана не только на функциональность, но и на дизайн. Модель получила сразу шесть цветовых вариантов: от спокойных пастельных до неоново-ярких. Такого сочного и продуманного разнообразия цветов ещё не было. Теперь это не просто техника, которую прячут в шкафу, а деталь интерьера, которую хочется оставить на виду. 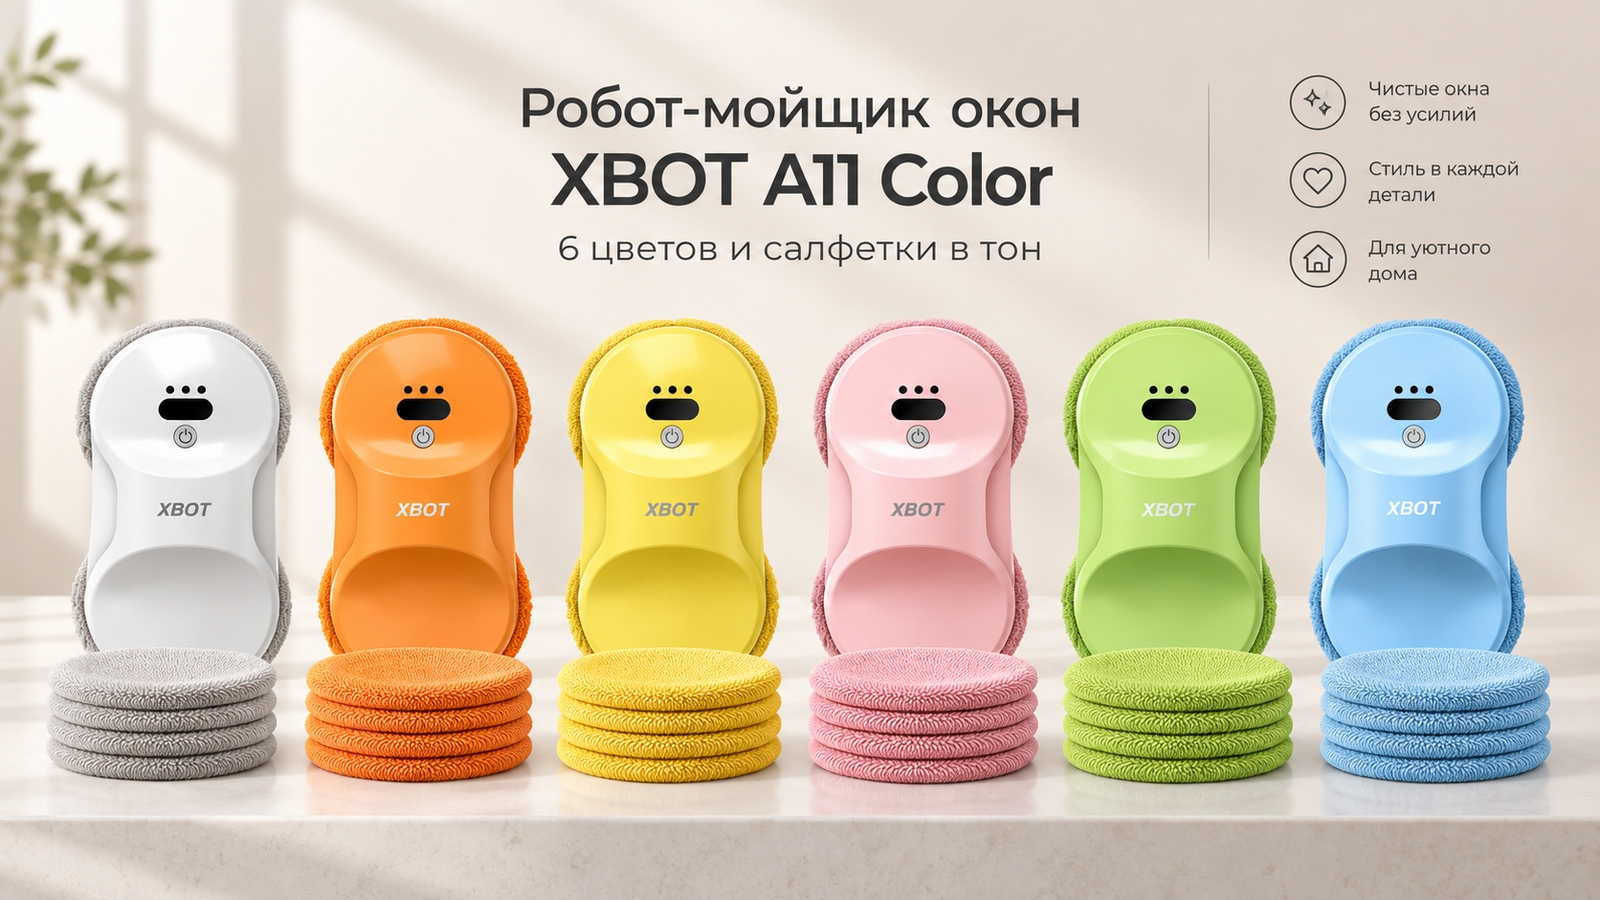 Теперь выбор мойщика окон ещё и вопрос вкуса и настроения. В палитре Xbot A11: «медовый жёлтый», «пыльный розовый», «молочный голубой», «сочный лайм», «неоновый оранжевый» и «жемчужный белый». Это не просто цвета, а готовые сценарии. Пастельные оттенки спокойно растворяются в интерьере, а лаймовый и неоново-оранжевый превращают робота в заметный акцент. Таким образом, ХВОТ A11 можно подобрать под обстановку, любимый цвет или просто под настроение — редкая возможность для техники, которую мы привыкли оценивать только по характеристикам. При этом за ярким дизайном скрывается практичный робот-мойщик. Xbot A11 предназначен не только для очистки окон, но и для зеркал, витрин, стеклянных дверей, перегородок и других гладких поверхностей. Устройство может выполнять как сухую, так и влажную уборку, а два распылителя автоматически подают жидкость на стекло во время движения робота. Это позволяет предварительно размягчать загрязнения и не оставлять разводы. 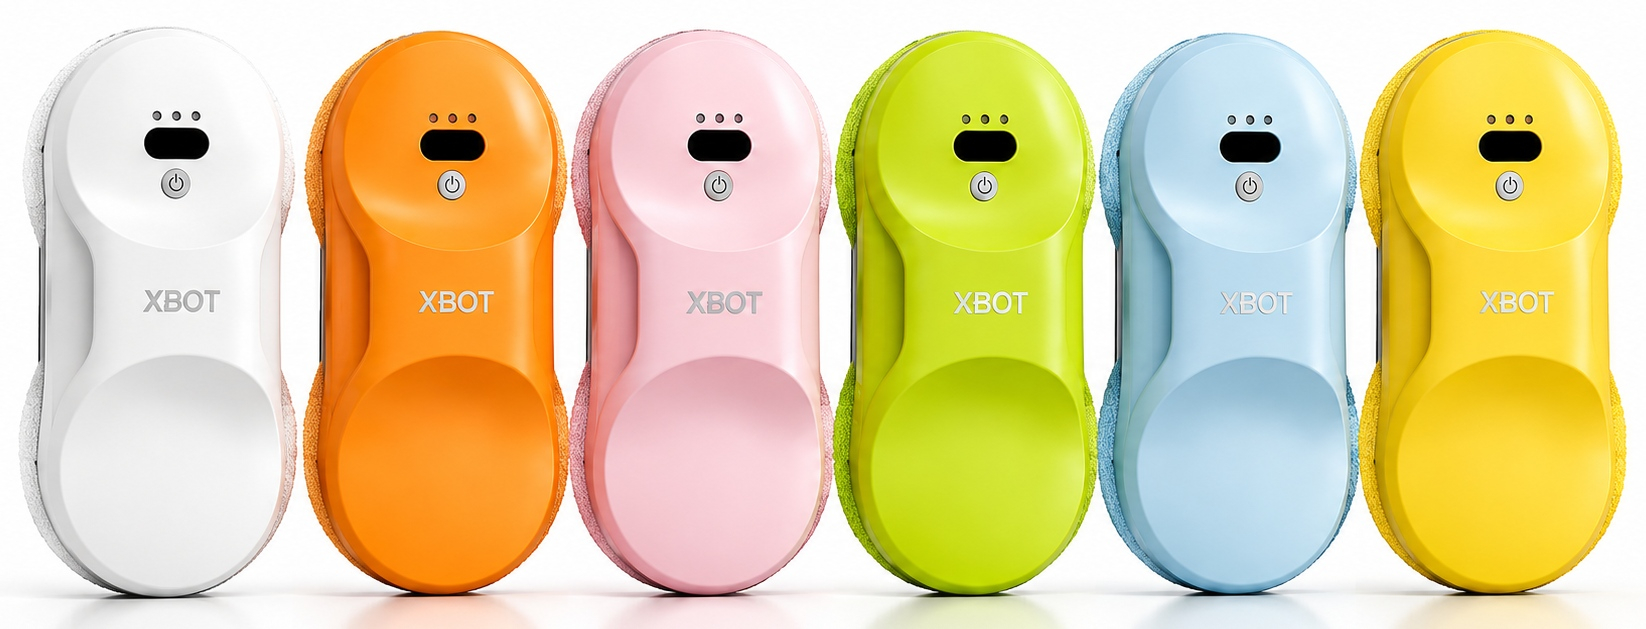 Для жидкости предусмотрен резервуар объёмом 80 мл. Производитель заявляет скорость уборки 1 м2 за четыре минуты. Робот перемещается по стеклу по Z-образной траектории, последовательно очищая поверхность от одной рамы к другой. За удержание на поверхности отвечает вакуумный двигатель с силой всасывания 5600 Па. Xbot A11 рассчитан на работу на вертикальных и наклонных поверхностях с углом наклона до 30°, поэтому его можно использовать, например, для очистки мансардных окон. Дополнительную безопасность обеспечивает страховочный трос длиной 4 м. Робот питается от сети, но внутри имеется резервный аккумулятор, так что при отключении питания робот способен оставаться на стекле до 20 минут. Управление осуществляется с дистанционного пульта, а о процессе уборки робот сообщает с помощью звуковой и световой индикации. Теперь главный вопрос — какой Xbot A11 выбрать: нежно-розовый для спокойного интерьера, молочно-голубой для более нейтральной обстановки или неоново-оранжевый, чтобы робот-мойщик точно не затерялся среди бытовой техники. Стоимость Xbot A11 составляет всего 6990 рублей. Google заявила об «умственном» превосходстве роботов с ИИ-моделью Gemini 4 Argon над остальными
15.10.2026 [23:02],
Геннадий Детинич
Представленная в сентябре флагманская модель ИИ Google Gemini 4 Argon оказалась предназначена не только для людей, но и для роботов. Компания заявила, что Gemini 4 Argon — это качественный скачок в робототехнике, способный ускорить прогресс на пути к физическому или воплощённому искусственному интеллекту общего назначения. С ней роботы смогут думать, учиться и адаптироваться к задачам без значительных затрат на обучение. 
Источник изображений: Google Своё заявление компания подтвердила результатами тестов в пакете Embodied Reasoning (ERQA), который проверяет способность модели понимать и решать физические и пространственные задачи в трёхмерных средах. При использовании чистого логического вывода Argon набирает 87 %, опережая все остальные передовые модели. 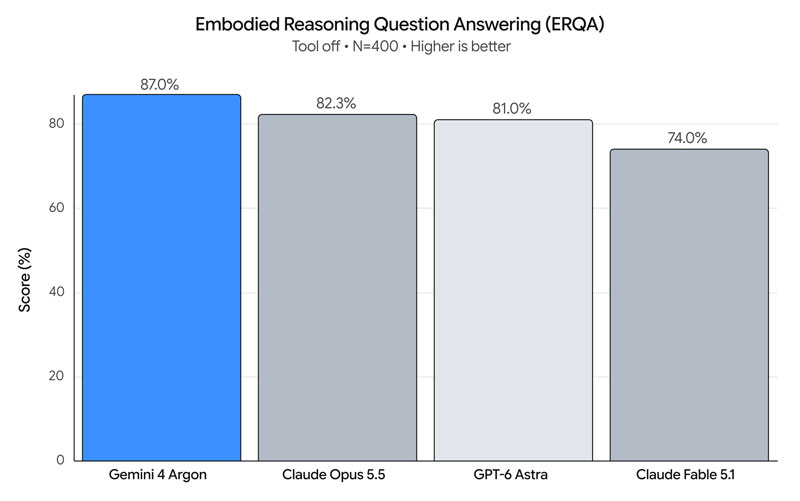 Важно отметить, что компания пока никак не связала адаптацию Gemini 4 Argon или её компонентов к сфере ИИ-платформ для физического воплощения. Напомним, Google отдельно развивает две модели искусственного интеллекта для робототехники — Gemini Robotics 1.5 и Gemini Robotics-ER 1.5, которые совместно реализуют подход, при котором робот сначала «обдумывает» задачу и только потом выполняет действие. Модель Gemini 4 Argon делает нечто подобное, но она более универсальна, если так можно выразиться, и включает в себя понимание физических явлений и процессов, генерацию кода и визуально-семантические рассуждения. По мнению разработчиков Google, Argon как универсальная модель физического мышления, или воплощённого рассуждения (embodied reasoning), может применяться на всех этапах жизненного цикла робототехнических систем. В своём блоге представители компании привели наглядные примеры использования Argon в виде промптов для роботов в четырёх ключевых областях робототехники: симуляции действий и их воплощении в реальности, обучении на примерах, понимании обстановки и оттачивании навыков. 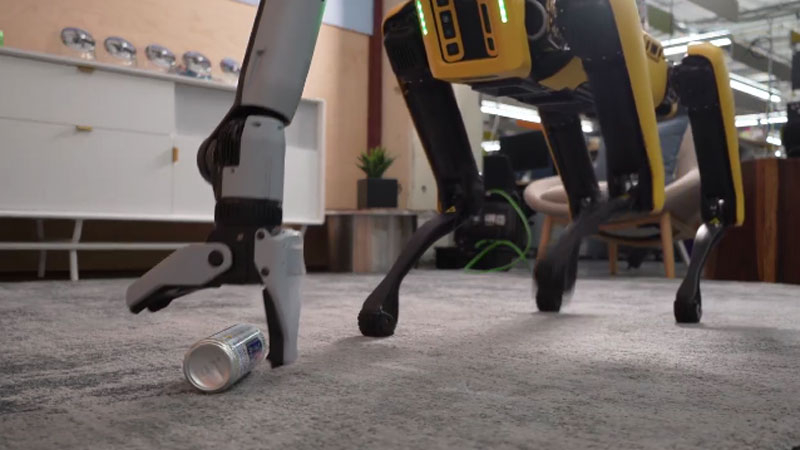 Первым примером стало управление роботом-собакой Spot от Boston Dynamics в пакете MuJoCo без предварительного обучения. Argon смог управлять четвероногим роботом, обучая его новому навыку: нажимать на педаль мусорного ведра, чтобы выбрасывать в него поднятые с пола банки из-под газировки. Чтобы отработать это движение, ИИ создаёт в MuJoCo цифровой двойник мусорного ведра с педалью и только затем позволяет роботу воспроизвести последовательность действий в реальности. 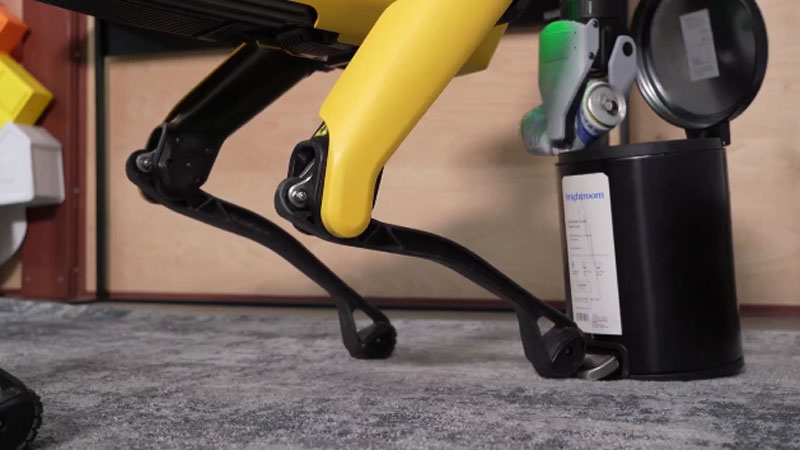 В процессе ИИ корректирует действия робота, отслеживая положение манипулятора, банки и открытого ведра, а также помогая роботу удерживать равновесие на трёх конечностях, пока четвёртая нажимает на педаль. В другом эксперименте Argon управляет роботизированной рукой, чтобы поставить опрокинутую кружку вертикально и положить внутрь смятую салфетку. Система использует пространственные координаты и команды перемещения и захвата, а после каждого этапа повторно анализирует изображение, корректируя действия с учётом положения предметов. При этом манипулятор выполняет все действия без предварительного обучения (zero-shot control). 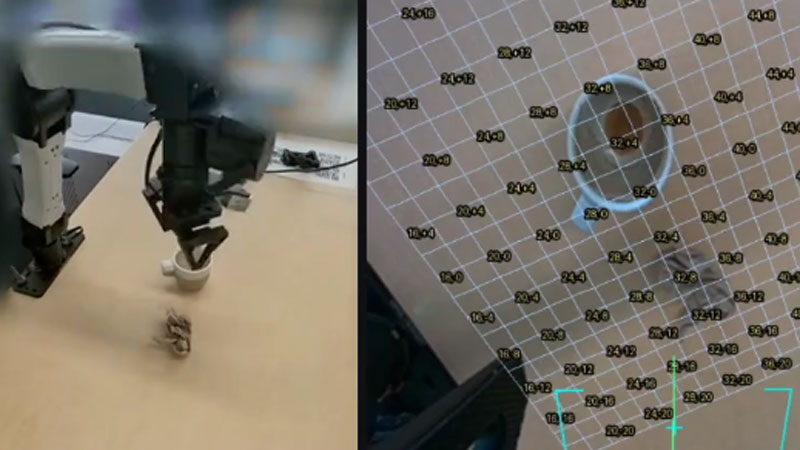 Ещё одна технология — Real2Sim, преобразующая реальные сцены в физические симуляции. Argon анализирует видеозаписи, восстанавливает геометрию объектов и задаёт их физические свойства: массу, движение по инерции, трение и поведение при столкновениях. Затем виртуальная сцена проверяется на соответствие реальным изображениям с камер, а расчётные взаимодействия объектов сопоставляются с реальными. Этот же процесс позволяет превратить грубый рисунок от руки — в данном примере робот сбивает мячом пирамидку из кубиков — в полноценную 3D-анимацию с реалистичной физикой. 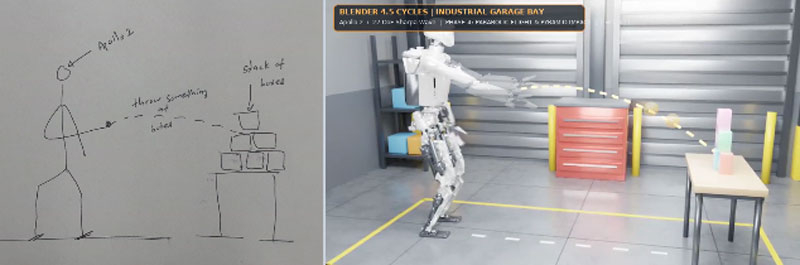 Подводя итог, можно сказать, что, по мнению Google, Gemini 4 Argon представляет собой важный этап на пути к созданию общего искусственного интеллекта, способного действовать в физическом мире. Новая ИИ-модель объединяет программирование, визуальное восприятие, физическое моделирование и управление реальными роботами. Развивая эту модель, компания стремится создавать робототехнические решения, которые смогут работать совместно с людьми и помогать им решать сложные задачи. В России поступил в продажу флагманский робот-пылесос Dreame X60 Pro Ultra Matrix за 169 990 рублей
15.10.2026 [15:35],
Владимир Мироненко
Dreame объявила о старте продаж в России флагманского робота-пылесоса X60 Pro Ultra Matrix с выдвижной боковой щёткой для уборки вдоль стен и в труднодоступных местах, а также поддержкой автоматической замены насадок для влажной уборки в разных помещениях. 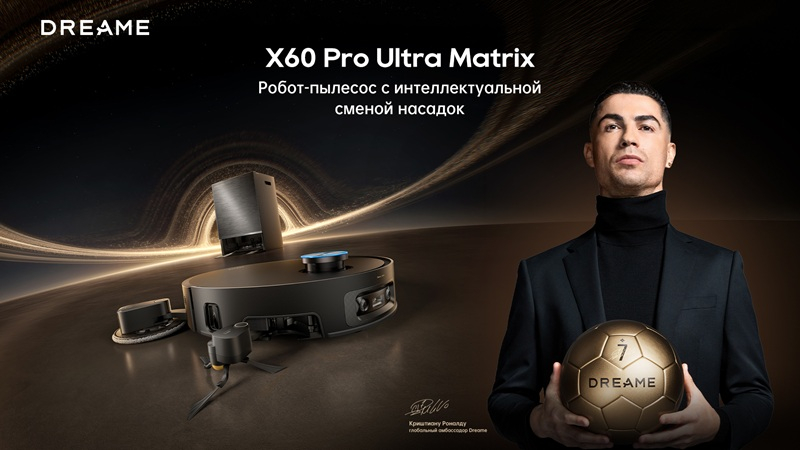
Источник изображений: Dreame Робот-пылесос X60 Pro Ultra Matrix оснащён системой Vormax с силой всасывания до 42 000 Па, обеспечивающей эффективную уборку пыли, шерсти и мелкого мусора с твёрдых полов и ковров. Конструкция двойной щётки HyperStream помогает уменьшить наматывание волос и сократить необходимость в ручной очистке. При влажной уборке две насадки Dual Omni-Scrub вращаются со скоростью до 280 оборотов в минуту и прижимаются к полу с усилием 15 Н, что позволяет удалять даже застарелые пятна.  С помощью ультразвукового датчика робот распознаёт ковры и поднимает насадки для мытья пола на 10,5 мм, чтобы они не касались покрытия. Если этого зазора недостаточно или пользователь хочет полностью исключить контакт ковра с влажными насадками, робот оставляет их на станции и выполняет сухую уборку. В док-станции предусмотрены три пары насадок для очистки разных поверхностей. Пользователь может назначить в приложении Dreamehome отдельный комплект насадок для каждой зоны — кухни, ванной и других помещений. Во время уборки робот возвращается на станцию, которая автоматически заменяет комплект перед переходом в следующую зону. Кроме того, в док-станции есть три отдельных отсека для моющих средств: универсального, состава для устранения запахов домашних животных и средства для деревянных полов. Станция автоматически дозирует совместимые фирменные средства в соответствии с выбранным пользователем сценарием уборки. Для очистки труднодоступных мест, например участков под шкафами и внутренних углов между стенами, предусмотрена система Dual UltraExtend Arms. Она позволяет выдвигать рабочие элементы за пределы корпуса: боковую щётку — на расстояние до 12 см, а насадку для влажной уборки — до 18 см. Рычаги меняют положение с учётом расположения мебели, позволяя удалять загрязнения в глубине мебельных ниш, за выступающими основаниями шкафов и в других подобных местах. Также предусмотрена щётка для удаления пыли с вертикальных поверхностей и верхних кромок плинтусов высотой до 6 см. 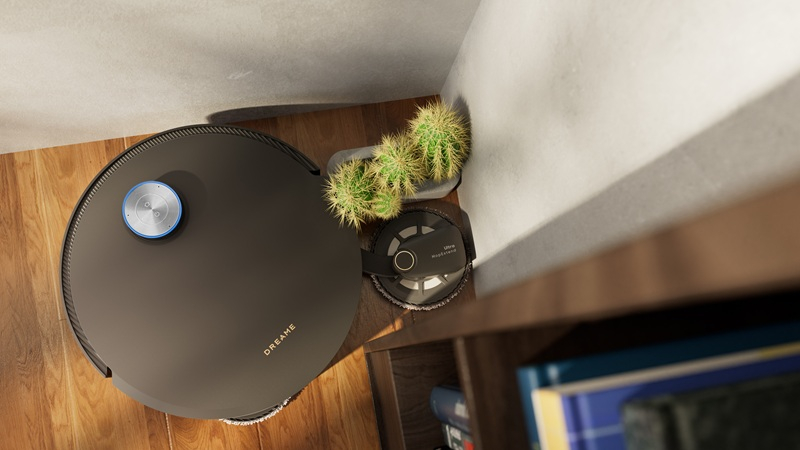 При уборке под кроватью или диваном навигационный датчик VersaLift опускается внутрь корпуса, высота которого составляет 89 мм. Благодаря системе ProLeap с роботизированными ножками и трёхколёсным шасси AgiLift робот-пылесос преодолевает одноуровневые препятствия высотой до 5,2 см и двухуровневые препятствия общей высотой до 10 см. 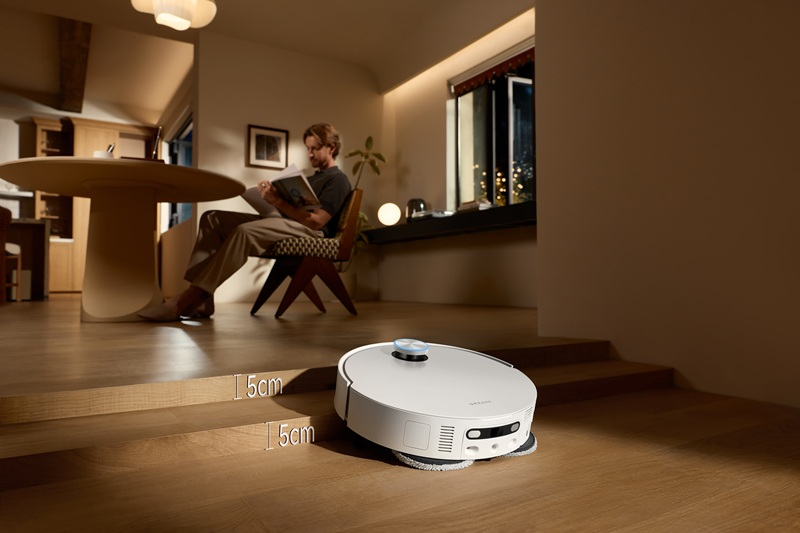 Для построения маршрута уборки X60 Pro Ultra Matrix использует систему OmniSight с двумя широкоугольными камерами с углом обзора 120°. Она позволяет распознавать более 320 типов объектов, включая обувь, провода, плоские и прозрачные предметы. Время реакции на внезапно появившееся препятствие составляет до 0,1 с. В свою очередь, система Proactive-Light распознаёт волосы, мелкие частицы и светлые жидкости, а также отличает загрязнения от рисунка напольного покрытия. В зависимости от обнаруженных объектов робот меняет способ уборки: на сухих участках собирает мусор, а при обнаружении жидкости переходит к влажной уборке, поднимая щётки, чтобы не разносить загрязнение. 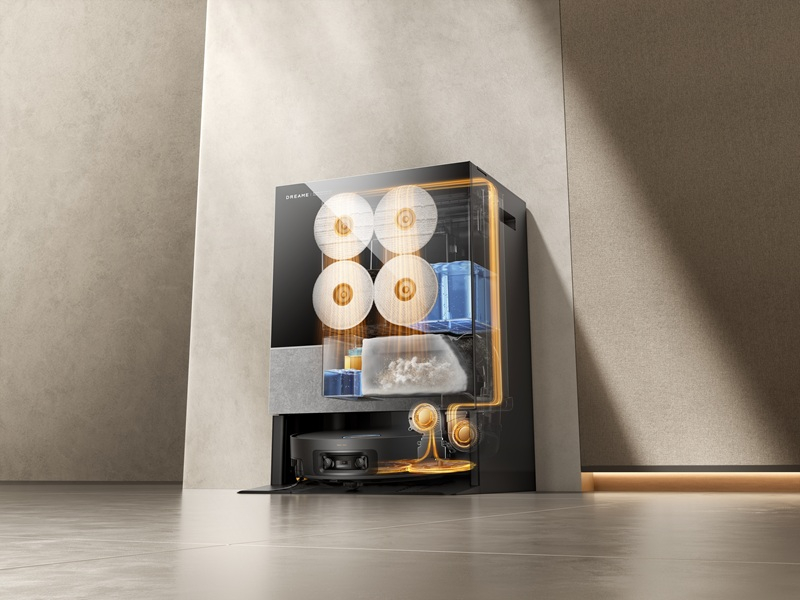 Станция PowerDock не только заряжает робот-пылесос, но и выполняет основные операции после уборки: выгружает сухой мусор в мешок, пополняет запас воды в роботе, промывает насадки горячей водой, нагретой системой ThermoHub до 100 °C, и сушит их воздухом при температуре 45 °C. Мешок для сбора мусора рассчитан на замену раз в 100 дней. В приложении Dreamehome пользователь может задать расписание уборки, выбрать комнаты и маршруты, а также регулировать силу всасывания и увлажнение насадок. Доступен и умный режим CleanGenius, в котором робот самостоятельно адаптирует настройки с учётом планировки, типов напольных покрытий и обнаруженных загрязнений. Кроме того, робот-пылесос поддерживает голосовое управление, удалённый просмотр через камеру и сценарии ухода за зонами, где находятся домашние животные. Для подключения к совместимым платформам умного дома предусмотрена поддержка Matter — единого протокола связи, позволяющего устройствам разных производителей работать в одной системе. Цена Dreame X60 Pro Ultra Matrix составляет 169 990 руб. В США построили земноводного робота-червя WorMa — ему помогает вода в хвосте и голове
13.10.2026 [13:05],
Павел Котов
Американские инженеры построили напоминающего червя робота, способного передвигаться как в воде, так и на суше. Помогает ему механизм на основе воды, который переносит центр тяжести конструкции из головной в хвостовую части и обратно. 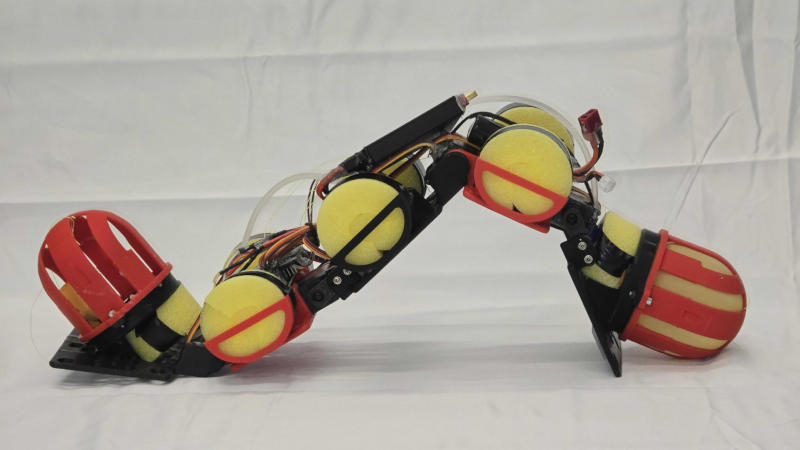
Источник изображения: engineering.nyu.edu Проект, разработанный специалистами Инженерной школы Тандона при Нью-Йоркском университете, получил название WorMa — в нём объединены слова «червь» (worm) и «масса» (mass). Робот действительно напоминает гигантского червя: он состоит из пяти сегментов и четырёх подвижных сочленений; машина имеет длину 50 см при массе чуть более 1 кг. Почти треть массы приходится на два резервуара с водой в головной и хвостовой части. Установленный в центральной области насос перекачивает 300 г воды между головой и хвостом, смещая центр масс в зависимости от направления движения. Когда WorMa нужно подняться по наклонной поверхности, вода перемещается в головную часть. Дополнительный вес увеличивает нагрузку на переднюю часть робота, обеспечивая лучшее сцепление с поверхностью. В результате машина преодолевает подъёмы с уклоном до 19,5°. В воде механизм обратный: масса воды перемещается в хвостовую часть, смещая вес робота назад, за счёт чего он плывёт на 26 % быстрее, чем без перераспределения веса. А когда WorMa нужно выбраться на берег, жидкость снова перемещается в головную часть, обеспечивая передней секции достаточное сцепление, чтобы подтянуть остальную часть корпуса на наклонную поверхность. Самая сложная схема для робота — преодоление ступеней: принцип тот же, но вес приходится перераспределять постоянно. Сначала жидкость перемещается вперёд, чтобы добиться надёжного сцепления; затем — назад, что облегчает подъём головной части и её выдвижение к ступени. Когда голова и выполняющее роль шеи сочленение закрепляются на краю ступени, жидкость снова перекачивается в переднюю часть, позволяя роботу подтянуть хвост, и цикл повторяется. Эта схема позволяет WorMa преодолевать ступени высотой до 15 см. Сейчас авторы проекта намерены увеличить скорость работы насоса и повысить его автономность. WorMa пока лишён сенсоров для распознавания типа поверхности, поэтому перераспределение веса осуществляется извне. Получив набор сенсоров и способность распознавать меняющееся окружение, робот сможет самостоятельно распределять вес и со временем перемещаться почти полностью автономно. Agile Robots начала показывать роботам видео с людьми, чтобы научить их работать руками
08.10.2026 [18:59],
Павел Котов
Немецкий стартап в области робототехники Agile Robots обучает свои машины, снимая видео, где люди выполняют различные задачи — это помогает восполнить дефицит данных, сдерживающий развитие промышленной автоматизации. 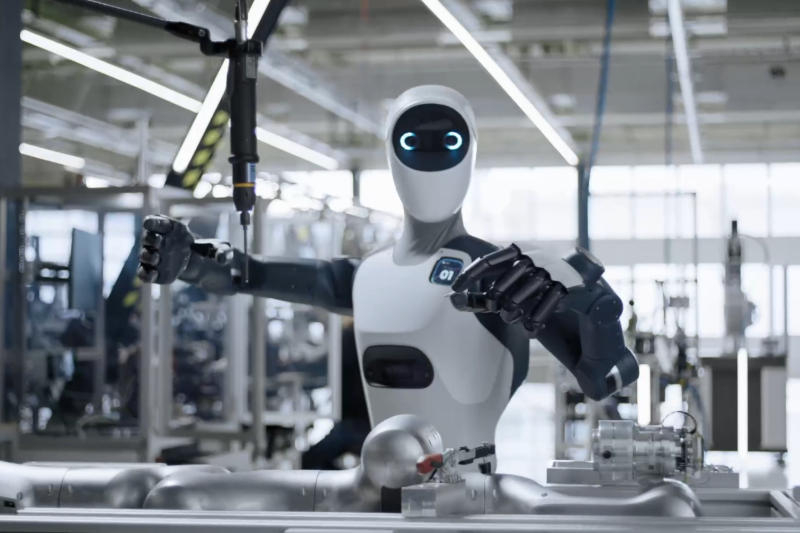
Источник изображения: agile-robots.com В рамках проекта Robot Academy сотрудники компании снимают на видео, как они выполняют те или иные задачи, фиксируя движения рук и пальцев. Agile Robots объединяет эти материалы с дополнительными обучающими данными, после чего роботы отрабатывают движения в виртуальной среде. «Если люди могут учиться в школе, почему этого не могут делать роботы?» — задался вопросом гендиректор компании Чжаопэн Чэнь (Zhaopeng Chen). В Европе и других регионах появилось множество стартапов, которые стремятся внедрить на производствах человекоподобных и других роботов для повышения производительности и снижения затрат. Работа на таких предприятиях может быть сопряжена с выполнением повторяющихся операций, которые поддаются автоматизации легче, чем задачи в других сферах реальной жизни. Но внедрение технологий идёт медленно, потому что роботы с трудом справляются даже с самыми простыми задачами — отчасти из-за нехватки обучающих данных. Чтобы освоить ту или иную задачу, роботам могут потребоваться несколько тысяч попыток, и даже при незначительном изменении условий машинам придётся учиться заново, тогда как квалифицированные рабочие используют опыт, накопленный за всю жизнь. Agile Robots основали в Мюнхене в 2018 году исследователи Германского центра авиации и космонавтики. К настоящему моменту компания привлекла $1,5 млрд инвестиций и внедрила 20 000 своих систем. Планы по дальнейшему привлечению средств господин Чэнь комментировать отказался, но отметил, что новые вливания ожидаются «очень скоро». Ранее стало известно, что компания ведёт переговоры о привлечении ещё $800 млн при участии SoftBank Group. Китайцы создали робота без аккумулятора — он получает энергию, просто шагая
08.10.2026 [11:28],
Павел Котов
Китайские инженеры построили робота с альтернативным источником питания — он лишён традиционного аккумулятора, вместо которого на его «подошвы» нанесена мембрана. Она выступает в качестве электрохимического генератора, вырабатывая электричество при контакте с поверхностью, по которой передвигается машина. 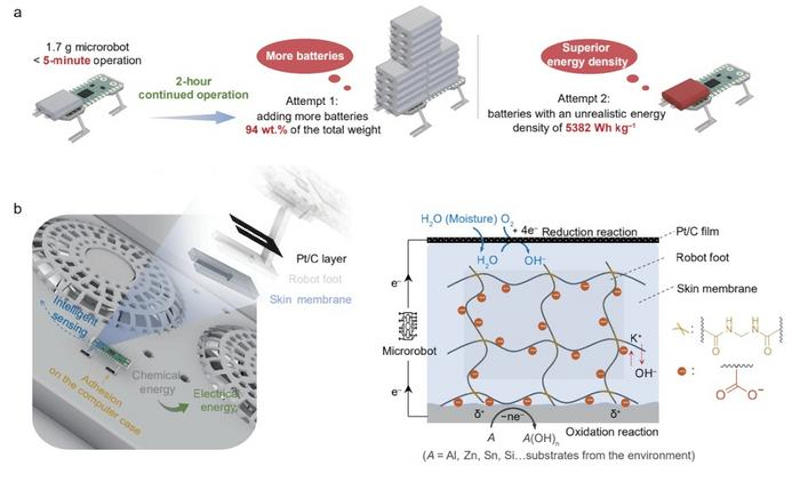
Источник изображения: eurekalert.org Миниатюрные роботы — машины, которые могут проникать сквозь завалы для поиска выживших после землетрясения или для осмотра узких щелей в ядерных реакторах, — способны оказаться полезными на практике, но для них остаётся актуальной проблема снабжения энергией. Традиционные коммерческие аккумуляторы слишком громоздки: робот массой 1,7 г вырабатывает ресурс примерно за две минуты, если батарея составляет 94 % его массы. Альтернативу предложили инженеры Фуданьского университета (Китай). Они изготовили миниатюрного робота, почти лишённого бортовых накопителей энергии — источником питания для него служит поверхность, по которой он перемещается. На «подошвах» робота размещена мягкая мембрана толщиной с лист бумаги. Она с каждым шагом вырабатывает электричество в процессе движения машины по поверхностям из алюминия, цинка или кремния. Слой полимерного геля толщиной всего 135 мкм учёные химически вырастили непосредственно на конечностях робота. При контакте с ногой робота металлическая поверхность отдаёт электроны, а мембрана поглощает из воздуха кислород и влагу, замыкая электрическую цепь. Энергия начинает поступать сразу при контакте и перестаёт вырабатываться, когда конечность отрывается от поверхности. В ходе лабораторных испытаний напечатанный на 3D-принтере робот размером 6,7 × 5,7 см за 150 дней совершил более 10 000 шагов без падения напряжения. Преодолев рубеж в 1 млн шагов, он израсходовал всего около 2 г алюминия на контактной поверхности. Липкая структура гелевой мембраны помогла ему освоить перемещение и по наклонным металлическим поверхностям. Машина выдерживала перепады температур от -20 до +80 °C, а энергии хватило для питания бортового светодиода и модуля Bluetooth. Ограничение системы заключается в том, что извлекать энергию получается не из всех поверхностей: пластик, стекло, почва и органические ткани для этого не подходят. Для стабильности работы инженеры установили суперконденсатор, который обеспечил буферизацию энергии в подобных мёртвых зонах. Кроме того, воздействие присутствующего в атмосфере углекислого газа и постоянная коррозия постепенно разрушают внутренний электролит, поэтому в полимерную мембрану приходится время от времени добавлять гидроксид калия, чтобы поддерживать работу генератора. Китайский робот освоил вышивку шёлком — для этого ему пришлось научиться разделять нить на 16 волокон
07.10.2026 [11:26],
Павел Котов
Принадлежащая китайскому гиганту в области робототехники AgiBot компания Agilink пригласила мастера сучжоуской вышивки Фу Сянхун (Fu Xianghong) принять участие в обучении роботизированной руки OmniHand 3 Ultra. Искусственная конечность овладела разделением шелковых нитей, научилась вдевать нитку в иголку, натягивать ткань на пяльцы и выполнять стежки, следуя канонам ремесла с более чем 2500-летней историей. 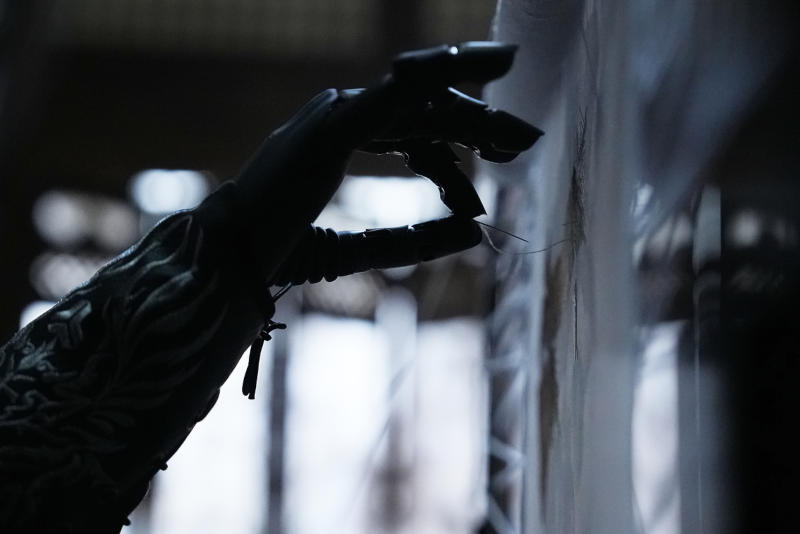
Источник изображения: Agilink Важнейшим этапом традиционной сучжоуской вышивки является разделение шелковой нити на 16 волокон: один палец производит разделение, а остальные поддерживают натяжение. При этом кончики пальцев сохраняют контакт с нитью, позволяя нити аккуратно закручиваться. Процессы вдевания нити и выполнения стежков также требуют точного позиционирования, контроля усилия и координации движений. AgiBot не уточнила, какая именно модель показана на видео, но внешне она идентична OmniHand 3 Ultra-M — эта модель массой 630 г сопоставима с человеческой рукой. Она имеет конструкцию с прямым приводом, то есть между мотором и суставом отсутствуют сухожилия или промежуточные передаточные организмы. Роборука надёжно удерживает предметы массой 3 кг и поднимает грузы до 8 кг; цикл раскрытия и закрытия занимает около 0,3 с, а точность повторения движения составляет около 0,2 мм. Система осязания манипулятора основана на оптических сенсорах, встроенных в каждый кончик пальца — они отслеживают малейшие изменения поверхности контакта, как если бы камера наблюдала за внутренней стороной подушечки пальца. Сенсоры на кончиках пальцев замеряют усилие по трём осям и фиксируют деформации величиной от 0,08 мм, за счёт чего рука отличает скольжение предмета от простого касания. В ладонь также встроен 300-точечный контактный сенсор. Эксперимент с вышивкой демонстрирует серьёзную проблему, сдерживающую развитие человекоподобных роботов: даже обладая зрением и способностью к движению, робот без точного контроля прилагаемого усилия не может выполнять действия, не рискуя что-либо сломать или нанести кому-либо травму. Разработка обладающих такими навыками кистей может стать ключевым фактором внедрения человекоподобных роботов в повседневный быть человека. Роботы лишь через 40 лет смогут конкурировать с людьми всего за 10 % рабочих мест в США
03.10.2026 [08:39],
Алексей Разин
Опасения по поводу массовой безработицы из-за внедрения человекоподобных роботов преждевременны, как отмечают исследователи Anthropic. Человекообразным машинам потребуется около 40 лет, чтобы составить конкуренцию 10 % живой рабочей силы в США по величине затрат. 
Источник изображения: Unitree Robotics При этом человекоподобные роботы теоретически способны выполнять до 75 % физической работы на рынке труда США, как отмечают авторы исследования. На неё приходится около 34 % всего рабочего времени на этом рынке. При этом на нынешнем этапе развития робототехники и «физического ИИ» машины способны конкурировать с людьми лишь за 0,3 % выполняемой в США работы. Во многом это обусловлено тем, что они способны эффективно работать лишь в чётко структурированной среде, которую в реальной жизни трудно найти. 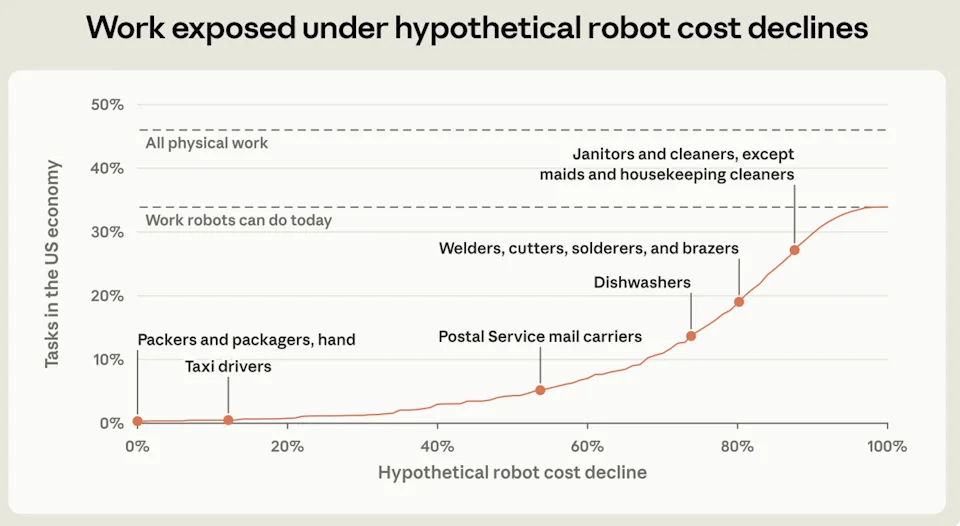
Источник изображения: Anthropic, Yahoo Finance Судя по приведённой Anthropic иллюстрации, на рынке труда США роботы быстрее всего, при условии сохраняющихся темпов снижения их себестоимости (на 3 % в год), смогут заменить водителей такси и упаковщиков, чуть позже они отнимут работу у почтальонов, а вот мойщики посуды смогут сопротивляться несколько дольше. Сварщикам, операторам паяльного оборудования и специалистам слесарного профиля повезло чуть больше, а вот в сфере уборки первыми сдадутся горничные. Правда, чуть больше повезёт уборщикам больших территорий, а не помещений, поскольку в первом случае роботы будут хуже приспособлены к непредсказуемым условиям труда. Даже если темпы снижения себестоимости человекоподобных роботов заметно ускорятся, как и темпы совершенствования их навыков, у человечества всё равно будет достаточно времени на адаптацию к новым условиям рынка труда. Например, если роботы начнут дешеветь в четыре раза быстрее, чем было принято исторически, а обучаться смогут в два раза быстрее, заменить ими половину работников физического труда удастся лишь к 2050 году. Требования к физическим возможностям роботов и законодательные ограничения также могут сдерживать их экспансию. Например, распутывать тончайшие провода в шлейфе ещё долго смогут исключительно люди, а где-то роботов не будут использовать и по этическим соображениям. Зато в сфере умственного труда ИИ представляет гораздо более сильную угрозу с точки зрения занятости людей. Глава Anthropic Дарио Амодеи (Dario Amodei) уже предупреждал, что к 2030 году до половины всех офисных позиций начального уровня могут быть заменены ИИ. Исследования Anthropic показывают, что с конца 2022 года объёмы трудоустройства молодых сотрудников сократились в тех сферах, где их проще всего заменить ИИ. Тем не менее, в общем плане на горизонте ближайшего года экспансия ИИ существенного влияния на рынок труда оказать не сможет, по мнению представителей Anthropic. При этом в новом отчёте компании сообщается, что до половины всех офисных задач уже может быть затронута распространением ИИ-моделей типа Claude, и сроки выполнения заданий в данных сферах при этом сокращаются вдвое. В сфере интеллектуального труда стоимость замены сотрудника на ИИ не столь высока, как в случае с роботами, поэтому прогресс в области программного обеспечения будет влиять на эту часть рынка труда быстрее. Управление, финансовая, компьютерная и инженерная сферы подвержены влиянию ИИ-моделей серьёзнее, чем профессии, подразумевающие физическую активность. Интересно, что сфера коммунальных услуг в равной мере оказывается под влиянием как «физического ИИ», так и программного, но при этом достаточно хорошо защищена от скорой автоматизации. 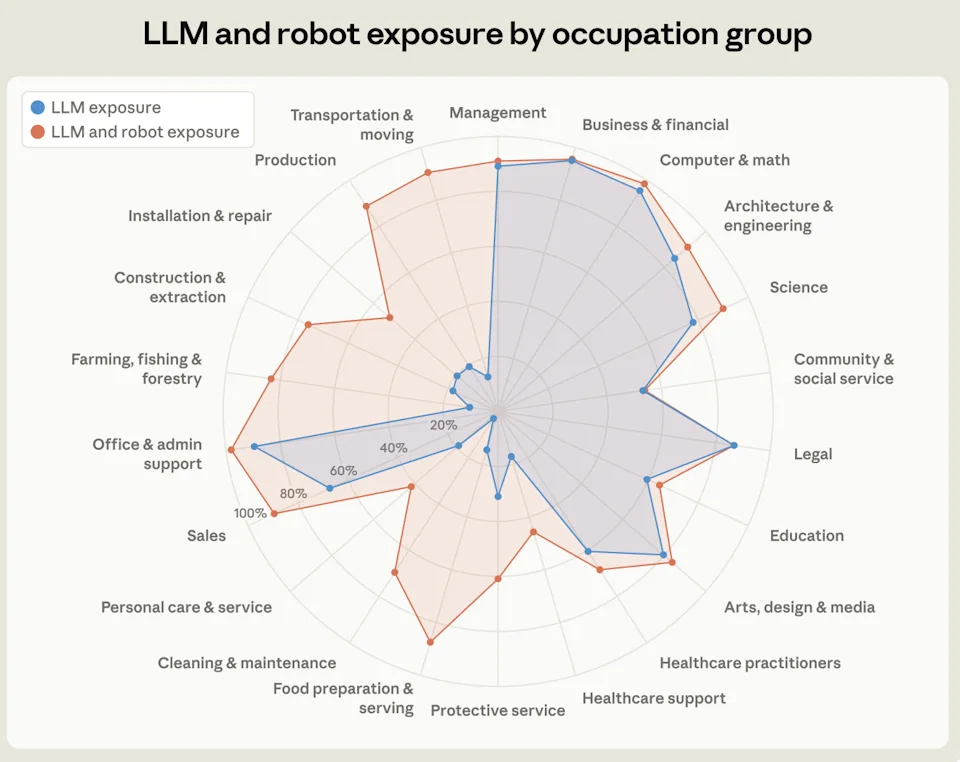
Источник изображения: Anthropic, Yahoo Finance Уборщики, кулинары, телохранители, медицинские работники, сиделки и няньки тоже в значительной степени защищены от скорого замещения роботами, а в сфере продаж алгоритмы не так активно будут замещать человека, как могло бы показаться. Фермеры, рабочие строительных специальностей и ремонтники от экспансии роботов тоже пострадают в последнюю очередь, а вот производственным и логистическим специальностям подвергнуться автоматизации предстоит в первую очередь. Общее правило таково — задачи, которые требуют личного взаимодействия с человеком, дольше всего будут сдерживать натиск средств автоматизации, особенно если речь идёт о необходимости проведения деликатных манипуляций. Boston Dynamics прокачала ловкость рук человекоподобных роботов Atlas, дав им новые четырёхпалые кисти
02.10.2026 [11:34],
Павел Котов
Компания Boston Dynamics рассказала о новой конструкции кистей рук, которую получил человекоподобный робот Atlas. Четырёхпалая кисть осталась достаточно сильной и получила возможность эффективно манипулировать объектами, как это делает человек — по его движениям роботов и обучают. 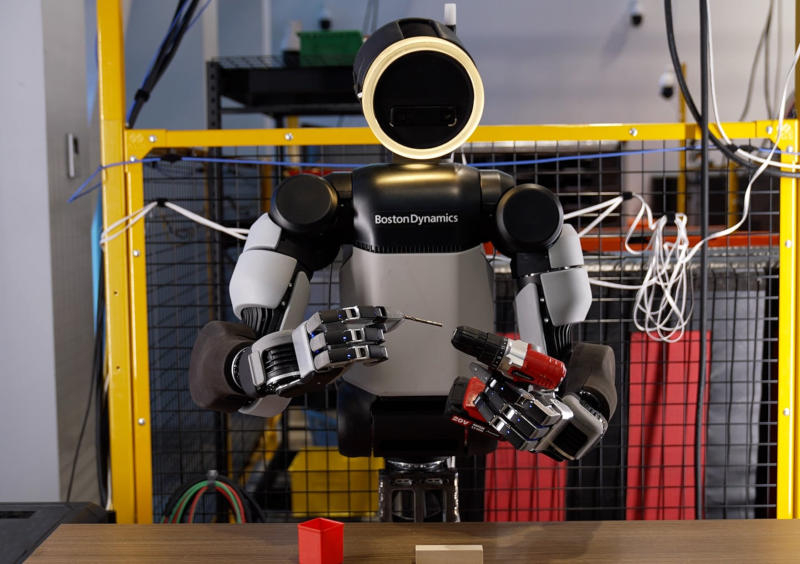
Источник изображений: bostondynamics.com На практике проектирование кисти руки для робота требует сбалансировать требования по ловкости, силе, надёжности, цене, ремонтопригодности и чувствительности — при том, что эти качества могут противоречить друг другу. На практике она должна быть достаточно сильной и прочной, чтобы выдерживать реальные условия эксплуатации в промышленности и логистике; в достаточной мере быть похожей на человеческую функционально; работать с моделированием и симуляциями при обучении; а также быть пригодной для массового производства и недорогого ремонта. Учитывая представленные требования, инженеры Boston Dynamics разработали для человекоподобного Atlas новую кисть руки с 13 степенями свободы. Кисти рук предыдущего поколения у Atlas с 7 степенями свободы были оптимизированы для захвата самых разных предметов; новые позволяют полноценно ими манипулировать. Кисть стала четырёхпалой, сохранив противостоящий большой палец. Приводы в пальцах полностью герметичны — кабели сквозь суставы не проходят. Важно было сохранить надлежащие габариты, потому что Atlas должен работать с предметами и присутствовать в пространствах, предназначенных для людей — новые кисти рук для роботов сопоставимы по размерам с человеческими; при этом они сохранили возможность удерживать и переносить объекты массой до 45 кг. Важна и проприоцепция — внутренняя обратная связь, которая помогает роботу всегда знать, какое положение приняла его рука; в дополнение к ней кисть оснащена сетью тактильных сенсоров давления, которые покрывают пальцы и ладонь, позволяя фиксировать самые лёгкие контакты. 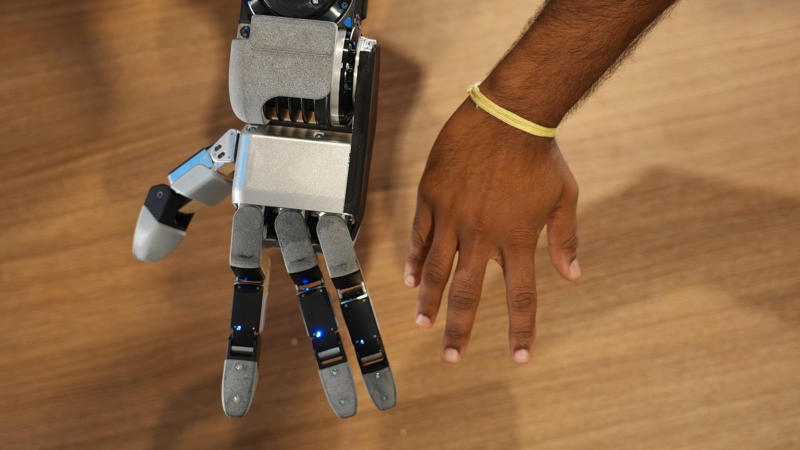 Инженеры Boston Dynamics выбрали четырёхпалую конструкцию роботизированной кисти, установив, что мизинец не даст ей функциональных преимуществ — они даже провели эксперимент, на день скрепив скотчем свои безымянные пальцы с мизинцами. Даже при этой конструкции кисть производит точный захват «щепотью» — большим и любым другим пальцем, захват тремя расположенными в ряд пальцами, а также управляется с инструментами: дрелями, шуруповёртами, шлифовальными машинами и другим оборудованием. Робот обучается движениям по образцу человека: тот может надеть перчатку, выполнить действие, и система его повторит. Но этого недостаточно, потому что работа кисти — это не просто последовательность движений пальцами; машина должна контролировать текущее положение в реальном времени и обрабатывать тактильную обратную связь. Поэтому оптимальным вариантом представляется механизм обучения с подкреплением в симуляции с последующим переносом модели на реального робота. Инженеры уже получили первые успешные результаты при переносе навыков из симуляции в реальный мир, и это направление будет развиваться дальше. Кисть руки должна быть ловкой не для того, чтобы робот красиво копировал движение человека, а чтобы он продолжал эффективно работать в среде, к которой не был подготовлен. Ловкость требуется при работе с инструментами, гибкими кабелями и при манипуляциях с предметами в таре. Создать же универсальную руку не получится, признают в Boston Dynamics, — в различных сценариях оказываются востребованными разные взаимоисключающие свойства. Устаревшие роботы Figure 02 прыгнули в чан с расплавленным металлом — Арнольд Шварценеггер проводил их лично
01.10.2026 [18:19],
Павел Котов
Американский производитель роботов Figure показал необычный способ утилизации устаревших человекоподобных роботов модели Figure 02 (F.02). Первую из машин на промо-ролике компании отправил в расплавленный металл сам Арнольд Шварценеггер (Arnold Schwarzenegger). Остальные последовали туда сами, причём некоторые даже исполнили сальто. 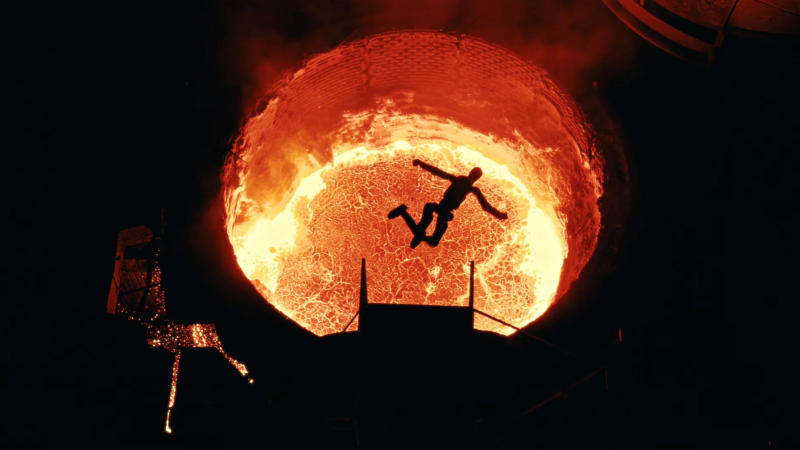
Источник изображения: youtube.com/@figureai Столь экстравагантный способ утилизации был выбран потому, что поддержание работоспособности старых F.02 оказалось бы слишком сложной задачей, а разборка заняла бы слишком много времени, которое в компании решили потратить на создание машин F.04 нового поколения. Это не рекламный трюк — компании было необходимо уничтожить роботов так, чтобы никто не смог воспользоваться особыми защищёнными компонентами человекоподобных машин. Но найти готового взяться за эту задачу оператора печи было непросто — предприятия в США и Мексике отказались, потому что роботы были оснащены рабочими литийионными аккумуляторами для самостоятельного прыжка в печь — в итоге проект по утилизации согласился реализовать завод в финской Иматре. В планировании и реализации проекта приняли участие бывшие ведущие научно-популярного шоу «Разрушители легенд» (MythBusters) и актёр Арнольд Шварценеггер, известный по роли Терминатора. На ролике он спускает робота F.02 в печь на цепи, как туда спустили его героя во второй части ленты — отсылкой к ней стал показанный роботом жест с поднятым вверх большим пальцем. Другие экземпляры F.02 прыгнули в печь сами. Предварительная отработка их действий проходила в штаб-квартире Figure в калифорнийском Сан-Хосе. Образцом для обучения роботов послужили движения каскадёров — сначала в симуляции. Затем действия выполнялись уже реальными роботами, которые падали на воздушную подушку, чтобы прыжки в доменную печь были точными. Точное количество утилизированных таким образом роботов не уточняется. Известно лишь, что несколько экземпляров остались в штаб-квартире компании. Материал от переплавленных роботов компания вывезла обратно в США — из него хотят наделать сувениров. Уже открыт предзаказ: стоимость уменьшенной версии составляет $500, боле крупной — $1900. При съёмке ролика компьютерная графика не использовалась, подчеркнули в Figure. |
© 1997—2026 3DNews
При цитировании документа ссылка на сайт с указанием автора обязательна. Полное заимствование документа является
нарушением
российского и международного законодательства и возможно только с согласия редакции 3DNews.



 MWC 2018
 2018
 Computex

 IFA 2018









